
ロボット市場を調べると、精密減速機メーカーが最初に注目されがちです。
確かに減速機は重要です。
しかし製造業の営業先や新規事業を探す目的なら、減速機メーカーだけを追うと市場のかなりの部分を見落とします。
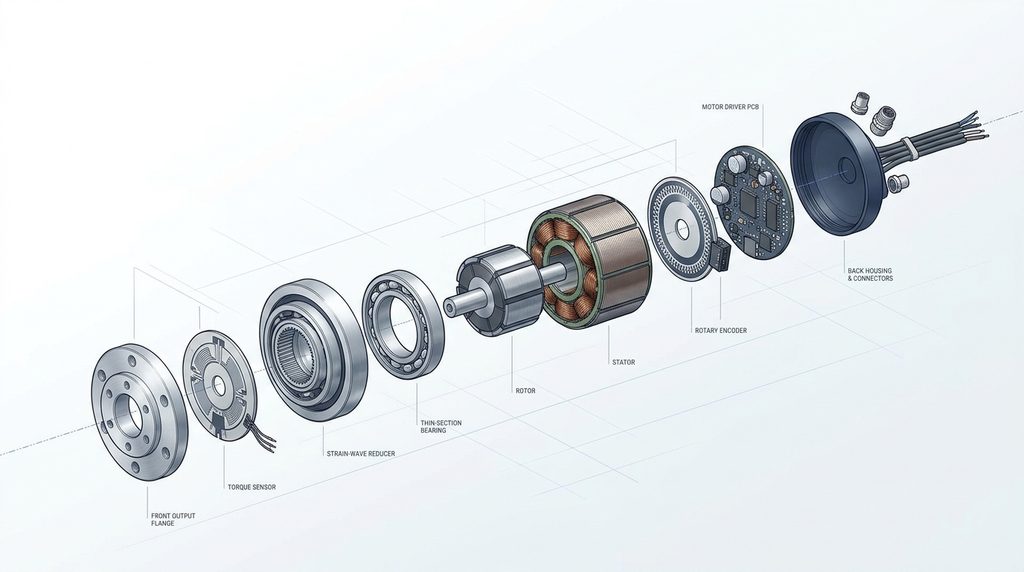
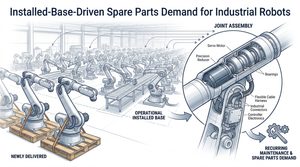
ロボットの関節は、減速機だけでは動きません。
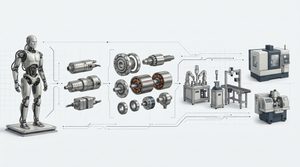
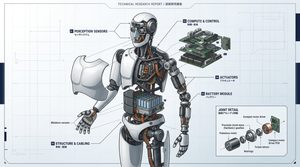
モーター、ベアリング、エンコーダー、力・トルクセンサー、モータードライバー、基板、パワー半導体、コネクタ、ハーネスなどが組み合わさって初めて1つの関節になります。
さらに現在は、これらを一体化した「関節アクチュエータ」「スマートジョイント」の開発が進んでいます。
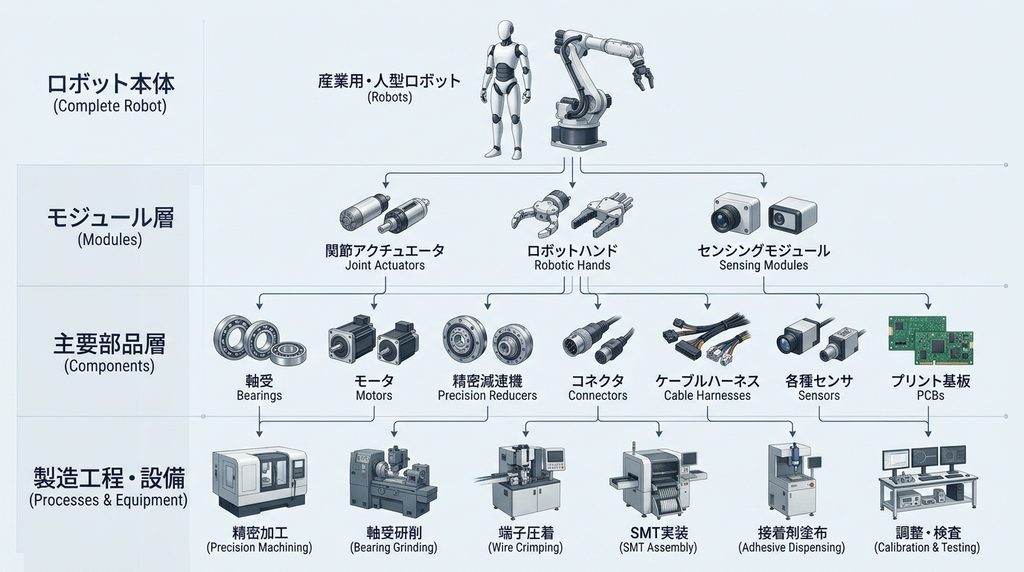
そのためロボット市場を見るときは、
完成ロボット
↓
関節・アクチュエータ
↓
機械部品
↓
電子部品
↓
配線・接続
↓
制御基板・半導体
まで分解した方が、実際の営業機会を見つけやすくなります。
ロボット市場を見るなら「完成機→関節→部品」で考える
産業用ロボット市場自体は、すでに大きな実需があります。
国際ロボット連盟(IFR)によると、2025年には世界で約60万3,000台の産業用ロボットが新たに設置され、世界の稼働ストックは約507万9,000台となりました。
IFRは2026年の年間設置台数について約65万5,000台を予測しています。
一方でフィジカルAIやヒューマノイドについては、成熟した産業用ロボット市場と同じ確度で量産台数を扱うべきではありません。
まだ開発、PoC、小規模導入、初期量産が混在しています。
ただし政策・技術開発の方向は明確になりつつあります。
経済産業省は2026年のAIロボティクス戦略で、モーター、減速機、センサーなどの重要コンポーネントの国内開発・生産能力強化を掲げています。
さらに政府は2040年のロボット導入台数目標として約1,000万台を掲げています。
これは市場予測ではなく政策目標ですが、完成ロボットだけでなく部品サプライチェーンを政策的にも重視していることが分かります。
製造業側で重要なのは、
「ロボットが何台売れるか」
だけではありません。
ロボット1台が何軸を持ち、その1軸の中に何種類の部品が入り、それらを誰が製造するのかを見ることです。
なぜ減速機メーカーだけでは足りないのか
この記事を読んだ方におすすめの市場調査レポート
日本のESD・静電気対策市場2027
減速機はロボット関節の重要部品です。
ナブテスコは中大型産業ロボット関節向け精密減速機について、同社推定で世界約60%のシェアを持つと説明しています。
ハーモニック・ドライブ・システムズも、ヒューマノイド関節専用アクチュエータを参考出品し、2026年には減速機・モーター・制御を組み合わせたモーションコントロール製品を展開しています。
ここだけを見ると、
「ロボット市場=減速機市場」
に見えます。
しかし現在起きているのは、むしろ減速機の周囲を取り込む動きです。
ハーモニック・ドライブ・システムズは、減速機、モーター、センサー、ドライバーを一体化したアクチュエータをフィジカルAI向けに開発しています。
NidecのSmart-FLEXWAVEも、減速機へセンサーを統合し、出力トルクと内部温度をリアルタイム監視する構造です。
つまり、今後見るべき市場単位は、
減速機単品
ではなく、
関節モジュール
です。
そして関節モジュールを分解すれば、新しい営業候補が一気に増えます。
関節1軸を分解すると複数の市場が見えてくる
ロボットの関節を概念的に分解すると、次のような構造になります。
| 領域 | 主な部品 | 主な役割 |
|---|---|---|
| 駆動 | モーター | 回転・推力を発生 |
| 伝達 | 減速機・ボールねじ | トルク・速度を変換 |
| 支持 | ベアリング | 荷重支持・回転案内 |
| 位置検出 | エンコーダー | 角度・速度検出 |
| 力検出 | トルク・力覚センサー | 接触・負荷検出 |
| 電力制御 | モータードライバー・パワー半導体 | モーター駆動 |
| 制御 | MCU・制御基板 | フィードバック制御 |
| 接続 | コネクタ | 電源・信号接続 |
| 配線 | ハーネス・FPC | 電力・データ伝送 |
| 熱対策 | ファン・ヒートシンク等 | 電子部品・モーター冷却 |
この構造は単なる机上のBOMではありません。
例えばミネベアミツミは、ヒューマノイド向けとしてベアリング、ボールねじ、フレームレスモーター、力覚センサー、コネクタ、電池保護IC、ファンモーターなどを公式に提案しています。
NSKもベアリングとボールねじという既存技術をベースに、ヒューマノイド向け回転・直動アクチュエータへ展開しています。
この動きから分かるのは、
「減速機の市場が伸びる」
というより、
「ロボット関節を構成する部品群全体に需要が波及する」
と見る方が実務的だということです。
ベアリングは減速機のさらに外側まで需要が広がる
ロボット関連で見落としやすい部品の一つがベアリングです。
減速機内部だけではありません。
モーター。
関節出力部。
ロボットハンド。
車輪。
直動機構。
ファン。
など、複数の場所へ使用される可能性があります。
特にヒューマノイドでは、小型・薄型・軽量化と同時に、荷重・モーメントを支えなければなりません。
そのため、
薄肉化。
低摩擦。
高剛性。
低騒音。
寿命。
グリース。
予圧。
耐荷重。
といった条件が重要になります。
NSKはヒューマノイドを含むロボット用途向けに薄肉ボールベアリングを展開し、ミネベアミツミも薄肉、小径、ミニチュアベアリングをヒューマノイド向けとして提示しています。
営業先を見る場合も、
ロボットOEM
だけでは不十分です。
アクチュエータメーカー。
モーターメーカー。
ロボットハンドメーカー。
減速機メーカー。
直動機構メーカー。
にも需要先が存在します。
ベアリングメーカーへ材料・加工・検査装置を販売する企業なら、さらに一段下へ掘ることもできます。
ロボット市場の成長
↓
ベアリング需要
↓
軸受鋼
↓
保持器
↓
グリース
↓
研削・研磨
↓
寸法測定
↓
振動・寿命試験
という設備・材料市場までつながります。
ハーネスとコネクタは多関節化で増える
ロボットでは、関節が増えるほど配線も複雑になります。
モーターへ電力を送る。
エンコーダーから信号を戻す。
センサー情報を送る。
カメラから画像を送る。
通信ネットワークをつなぐ。
こうした機能を成立させるのがコネクタとハーネスです。
特にロボットでは、
屈曲。
ねじれ。
振動。
狭い配線空間。
軽量化。
EMI対策。
誤挿入防止。
交換性。
などが要求されます。
2026年5月、日本航空電子工業は産業ロボット向けKN07シリーズを発売しました。
最大72極で、電源32極と信号40極を組み合わせ、IP67にも対応しています。
Molexもヒューマノイドを、
知覚。
演算。
身体駆動。
電源。
多指ハンド。
へ分け、それぞれに基板対基板、FPC、ワイヤー対基板、丸型、電源・信号複合コネクタやケーブルアセンブリを提案しています。
ヒロセ電機もサービスロボット向けに高速伝送、FPC、ワイヤー対基板、電源系など複数の接続製品を展開しています。
ここから分かるのは、
「コネクタメーカーを営業先にする」
だけではないことです。
コネクタ
↓
端子
↓
電線
↓
FPC
↓
圧着
↓
ハーネス加工
↓
導通検査
↓
画像検査
↓
配線組立
まで市場が広がります。
ハーネス加工会社やFPCメーカー、圧着設備、検査装置メーカーにもロボット市場との接点があります。
基板市場はロボットOEMだけを追うと見落としやすい
ロボットには多くの電子回路があります。
代表例は、
中央演算基板。
モータードライバー基板。
関節制御基板。
センサー基板。
カメラ基板。
通信基板。
BMS。
ロボットハンド制御基板。
などです。
Renesasは現在、ヒューマノイド向けとしてシステム演算、関節、器用なハンド、BMSなどを個別の設計領域として公開しています。
関節ではDCサーボ制御、BMSではMOSFET、ゲートドライバー、DC/DC、電池監視、MCU、通信ICなどが必要になります。
つまり、
「ロボットが増える」
↓
「PCBが増える」
と単純化するより、
どの電子ユニットが増えるか
を見るべきです。
そしてPCB・PCBAの営業先もロボットOEMとは限りません。
ロボットメーカーが基板を設計してEMSへ製造委託する場合。
アクチュエータメーカーがドライバー基板を内蔵する場合。
センサーメーカーがセンサー基板を完成モジュールとして供給する場合。
BMSメーカーが電源基板を供給する場合。
など、商流が変わります。
基板実装会社がロボット市場へ営業するなら、
「ロボットメーカー一覧」
より、
「ロボット向け電子モジュールを設計している企業一覧」
の方が有効なケースがあります。
これはロボット市場を見る際の重要な違いです。
センサーはフィジカルAI化で重要度がさらに上がる
従来型の産業用ロボットは、決められた動作を高精度で繰り返す用途が中心でした。
一方、フィジカルAIでは周囲を認識し、自ら判断し、接触状態に応じて動きを変える能力が重要になります。
そのため、
カメラ。
IMU。
エンコーダー。
トルクセンサー。
6軸力覚センサー。
触覚センサー。
温度センサー。
位置センサー。
などの重要度が高まります。
TDKは2026年7月、LG InnotekとフィジカルAI分野で提携し、ヒューマノイド向け次世代ビジョン・触覚センサーモジュールを共同開発すると発表しました。
さらに2026年10月には、6軸IMUと3軸TMR磁気センサーを組み合わせたPositionSenseをヒューマノイドなどのPhysical AI用途向けとして展開しています。
センサー市場で重要なのは、センサー素子だけではありません。
センサー
↓
AFE・ADC
↓
MCU
↓
基板
↓
FPC・コネクタ
↓
筐体
↓
接着
↓
校正
↓
EOL検査
まで必要になります。
特に力覚・触覚・トルクセンサーでは、「測れる部品を作った」で量産は完了しません。
個体差を補正し、荷重を与え、温度条件などを確認し、データを記録する校正・検査工程が必要になります。
そのため計測器、校正設備、荷重試験、環境試験、画像処理などにも商機が派生します。
営業先はロボットメーカーだけではない
ロボット市場への営業を考えるとき、最初に完成機メーカーを検索するケースが多いと思います。
しかし実際には営業先候補を少なくとも次のように分けた方が効率的です。
| 階層 | 主な企業 | 営業できる可能性のある製品 |
|---|---|---|
| 完成ロボットOEM | ロボット本体メーカー | モジュール、ハーネス、電子系、外装等 |
| アクチュエータ | 関節・駆動モジュールメーカー | ベアリング、モーター、センサー、基板 |
| 減速機 | 精密減速機メーカー | 軸受、加工品、材料、測定・製造設備 |
| モーター | モーターメーカー | ベアリング、磁石、銅線、基板、接着剤 |
| センサー | 力覚・触覚・位置・IMU等 | IC、基板、FPC、材料、校正設備 |
| ハンド | ロボットハンドメーカー | 小型モーター、軸受、FPC、センサー |
| 電子制御 | 制御・ドライバ・BMS | PCB、PCBA、MCU、パワー半導体 |
| 接続 | ハーネス・コネクタ | 電線、端子、FPC、加工・検査設備 |
| EMS | PCBA製造 | 基板、はんだ、実装材料、SMT設備 |
ここで大切なのは、
「誰が完成品を作っているか」
と、
「誰が仕様を決めているか」
と、
「誰が購入するか」
を分けることです。
例えば完成ロボットOEMがアクチュエータを外部調達している場合、内部ベアリングを決めているのはアクチュエータメーカーかもしれません。
逆にOEM指定品なら最終仕様をロボット側が握る可能性もあります。
公開情報だけでは判断できないケースもあります。
そのため営業前には、
内製か外注か。
モジュール購入か部品購入か。
設計主体は誰か。
量産拠点はどこか。
購買主体はどこか。
を確認する必要があります。
どの企業を営業先候補として調べるべきか
今回確認できた企業公式情報だけでも、減速機以外に複数の入口があります。
ナブテスコは精密減速機。
ハーモニック・ドライブ・システムズは減速機からアクチュエータ。
Nidecは減速機、モーター、センサー統合。
NSKはベアリング、ボールねじ、アクチュエータ。
ミネベアミツミはベアリング、モーター、センサー、コネクタ、半導体。
JAE、ヒロセ電機、Molexは接続。
TDKはセンシング。
Renesasは制御・モーター・電源・BMS。
という位置があります。
ただし、これらの企業が同一の特定ロボットへ採用されているという意味ではありません。
公開情報で確認できるのは、
「ロボット・ヒューマノイド市場向けに関連製品を展開している」
というところまでです。
営業リストを作成するときも、採用実績と参入可能性を混同しないことが重要です。
減速機メーカーを起点に「横へ広げる」と営業先が増える
営業リストを作る場合は、ロボットメーカーを100社探すよりも、
1社のロボット
↓
関節方式
↓
アクチュエータ
↓
構成部品
↓
部品メーカー
↓
製造工程
まで掘った方が有効なことがあります。
例えば、
減速機メーカー
だけを調べるのではなく、
その左右へ広げます。
ベアリング。
モーター。
センサー。
ドライバー。
基板。
コネクタ。
ハーネス。
そのさらに下には、
磁石。
銅線。
軸受材料。
FPC。
PCB。
半導体。
接着剤。
グリース。
放熱材料。
があります。
さらに製造側には、
巻線。
研削。
研磨。
圧着。
SMT。
ディスペンス。
接着。
画像検査。
電気検査。
校正。
耐久試験。
環境試験。
があります。
これが「ロボット市場で減速機メーカーだけを見ると商機を逃す」理由です。
市場は完成品から横に広がるのではありません。
BOMと製造工程を通して、下方向へ何層にも広がっています。
ロボット市場を見るときの実務チェックリスト
新規営業や新規事業を検討するときは、次の順番で確認すると整理しやすくなります。
- 対象ロボットの種類を決める
- 主要な関節・ハンド・移動機構を確認する
- 回転か直動かを確認する
- アクチュエータが内製か外注か確認する
- 関節1軸のBOMを作る
- 自社製品が入る位置を特定する
- その部品の仕様決定者を探す
- 実際の製造会社を探す
- 量産拠点を確認する
- PoC・量産・工場新設など発注トリガーを確認する
特に重要なのは6番以降です。
「ヒューマノイドメーカーへ営業する」
という設定では広すぎます。
例えば、
薄肉ベアリングを売る。
高屈曲ハーネスを売る。
小型コネクタを売る。
PCBAを受託する。
力覚センサーの校正設備を売る。
では、営業先はまったく異なります。
最初に自社製品から逆算した方が、営業リストの精度は高くなります。
さらにフィジカルAIの部品競争全体を見る
この記事では「減速機から周辺部品へ営業対象を広げる」という視点に絞りました。
フィジカルAI全体を、
知覚。
頭脳。
駆動。
電源。
素材。
という構造で確認し、日本企業が強い領域・弱い領域まで整理した資料として、
も公開しています。
減速機だけでなく、センサー、半導体、MLCC、材料などまで含めて次の市場を検討するときの補助資料として利用できます。
FAQ
ロボット市場で最も注目すべき部品は減速機ですか?
減速機は重要ですが、減速機だけで判断するのは不十分です。
現在はモーター、センサー、ドライバーなどを統合した関節モジュールへの移行も進んでいるため、アクチュエータ全体を見る必要があります。
ベアリングメーカーにもヒューマノイド市場の商機がありますか?
あります。
NSKやミネベアミツミはすでにヒューマノイド向けベアリングやアクチュエータ関連製品を公式に展開しています。
ハーネスはロボットで重要ですか?
重要です。
多関節化すると電源、モーター、エンコーダー、センサー、通信を接続する配線が増え、高屈曲、耐ねじれ、小型・軽量、EMIなどの要求も高まります。
PCB・EMS企業にもロボット市場へ参入機会がありますか?
可能性があります。
中央制御だけでなく、モータードライバー、センサー、BMS、ロボットハンドなど複数の電子ユニットが存在するからです。
ただしOEMが基板実装まで内製しているとは限らないため、実際のEMS・モジュール製造者を調べる必要があります。
ロボットメーカーへ直接営業すればよいですか?
必ずしもそうではありません。
アクチュエータ、センサー、ハンド、モーター、制御基板などを外部調達している場合、実際の部品購買先はTier1・Tier2側になる可能性があります。
今後、減速機が不要になる可能性はありますか?
すべての関節で減速機がなくなるとは考えにくい一方、関節方式によっては直動アクチュエータ、ボールねじ、ダイレクトドライブなど別方式が採用されます。
そのため「ロボット台数×減速機」という単純な計算は避けるべきです。
フィジカルAIで従来ロボットより増えやすいものは何ですか?
特にセンシング、制御、通信の重要度が高まる可能性があります。
周囲を認識し、接触・姿勢・力を検知しながら自律制御するためです。
まとめ
ロボット市場で減速機だけを見ると、サプライチェーンの入口しか見えていません。
重要なのは次の4点です。
- 減速機単体ではなく関節・アクチュエータ全体を見る
- ベアリング、ハーネス、コネクタ、基板、センサーへ需要を分解する
- 完成ロボットOEMだけでなくTier1・Tier2まで営業先候補にする
- 部品だけでなく製造・検査・校正設備まで掘り下げる
ロボット市場を見るときに最初に確認するべきなのは、
「どの減速機メーカーが伸びるか」
だけではありません。
自社製品が、
どの関節に入り、
どのモジュールに入り、
誰が仕様を決め、
誰が製造し、
誰が購入するのか。
ここまで分解すると、ロボット市場はニュースではなく営業市場として見え始めます。
関連する市場調査資料
特にセンサー・FPC・基板・EMS・接着・検査・校正設備などからヒューマノイド市場への参入を検討している企業向けには、
ヒューマノイド触覚センサー量産設備市場白書 2027-2030
を公開しています。
PDF111ページに加え、国内外35社の企業DBと設備能力計算Excelを収録しています。
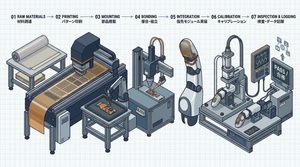
触覚センサーを、
方式
↓
部品・材料
↓
FPC・電子実装
↓
接着・組立
↓
校正・検査
↓
設備
↓
企業
↓
営業先
まで分解した資料です。
「ロボット市場が伸びる」という情報からさらに一段進み、実際にどの設備・部品・材料へ需要が波及するのかを検討したい場合に利用できます。

コメント