
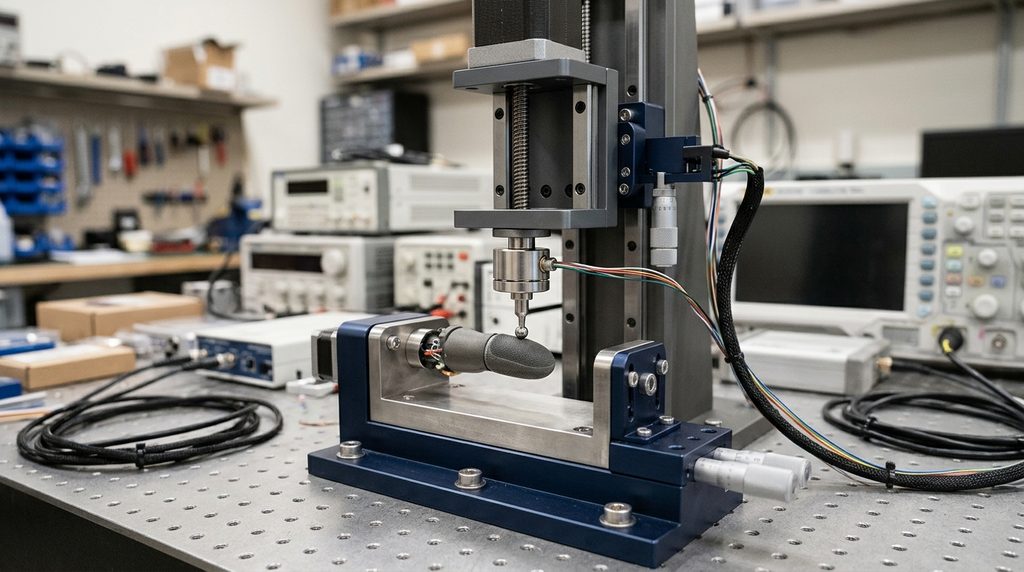
ヒューマノイドロボットの指先に搭載する触覚センサーは、荷重を検出できるだけでは十分ではありません。
同じ力で物体に触れたとき、同じ測定結果を再現できるか。接触位置や物体の硬さが変わっても、必要な精度を維持できるか。これらを確認するために必要なのが、触覚センサーの校正と性能評価です。
基本となる方法は、校正済みのロードセルなどを基準器として既知の荷重を加え、触覚センサーの出力との関係を測定することです。
さらに、荷重の増減による誤差、接触位置ごとの感度差、繰り返し精度、温度や時間によるドリフトを評価します。
ヒューマノイド向け触覚センサーの開発・製造が進めば、精密荷重試験機、多軸ロードセル、位置決めステージ、専用測定治具、自動校正ソフトウェアなどに事業機会が生まれる可能性があります。
本記事では、触覚センサーの校正方法を実務手順に分解し、必要な検査設備、関係メーカー、日本企業の参入機会を整理します。
▶ヒューマノイド触覚センサー量産設備市場白書 2027-2030
触覚センサーの校正が必要になる理由
校正・検証・量産検査は目的が違う
触覚センサーは、物体と接触した際に生じる力や変形などを電気信号、デジタル値、画像などに変換する装置です。
ただし、センサーの出力値がそのまま正確な荷重や圧力を示すとは限りません。
センサー材料の特性、製造ばらつき、取り付け状態、温度、経年変化などによって、同じ荷重でも出力が変わる場合があります。
このため、次の3つを区別して管理する必要があります。
| 区分 | 目的 | 主な作業 |
|---|---|---|
| 校正 | 基準値と測定値の関係を明らかにする | 既知荷重と出力の比較 |
| 補正・調整 | 測定誤差を小さくする | オフセット・感度係数の設定 |
| 検証・量産検査 | 要求仕様を満たすことを確認する | 独立した試験データによる合否判定 |
厳密には、校正と補正は同じ作業ではありません。
校正によって測定誤差を把握し、必要に応じて補正係数を設定したうえで、別の測定によって性能を確認します。
NIST(米国国立標準技術研究所)は、ロボットハンドの性能評価方法として、外部の校正済みロードセルと指先センサーを比較する手法を示しています。
ただし、参照する「Performance Metrics and Test Methods for Robotic Hands」は2018年のドラフトであり、全触覚センサーへの適用が義務付けられた国際規格ではありません。NIST 技術シリーズ出版物
触覚方式によって校正方法は変わる
触覚センサーには複数の検出方式があります。
主な方式と評価上の特徴を整理すると、次のようになります。
| 方式 | 検出原理 | 校正で注意する点 |
|---|---|---|
| 抵抗・ピエゾ抵抗式 | 荷重による抵抗変化 | 非線形性、ヒステリシス |
| 静電容量式 | 電極間距離・誘電状態の変化 | 感度差、寄生容量、温度 |
| 磁気式 | 磁石と磁気センサーの相対変位 | XYZ荷重、磁場、温度 |
| 光学式 | 変形画像・光学パターンの変化 | 照明、画像補正、外皮の変形 |
| 圧電式 | 応力変化に伴う電荷 | 動的応答、低周波特性 |
| ひずみゲージ式 | 弾性体の変形による抵抗変化 | 多軸干渉、ゼロ点、温度 |
例えば、静電容量式の多点センサーでは、検出点ごとの感度差を補正することが重要です。
一方、3軸の磁気式センサーでは、垂直方向の荷重だけでなく、横方向のせん断力も評価対象になります。
光学式の場合は、画像処理によって推定した接触形状や力の値を、外部の基準器で検証する方法が考えられます。
つまり、すべての触覚センサーを同じ測定治具、同じ試験条件で校正できるわけではありません。
実際に2020年に日本機械学会論文集で公開されたロボットフィンガー用触力覚センサーの研究では、接触面積や圧力分布の影響を抑えながら、力と荷重中心位置を測定する構造と、非線形性を補正する校正方法が検討されています。
▶ヒューマノイド触覚センサー量産設備市場白書 2027-2030
荷重・圧力・繰り返し精度の評価項目
この記事を読んだ方におすすめの市場調査レポート
フラックス市場2027-2030
触覚センサーの性能を比較する際には、単に「何Nまで測れるか」だけでなく、測定精度と安定性を確認する必要があります。
主要な評価項目は次のとおりです。
| 評価項目 | 確認内容 | 主な指標 |
|---|---|---|
| 荷重誤差 | 基準値との差 | N、%FS |
| 繰り返し精度 | 同じ条件で測定した際のばらつき | 標準偏差、最大差 |
| ヒステリシス | 荷重増加時と減少時の出力差 | N、%FS |
| 非線形性 | 基準曲線とのずれ | N、%FS |
| ゼロ点ドリフト | 無荷重時の出力変化 | N相当、カウント |
| 荷重保持ドリフト | 一定荷重での出力変化 | N、% |
| 空間均一性 | 検出点ごとの感度差 | %、感度係数 |
| 応答特性 | 荷重変化への追従性 | ms、Hz |
| 多軸干渉 | 他方向からの荷重の影響 | クロストーク率 |
%FSはフルスケールに対する割合を意味します。
例えば、測定範囲が0~10Nで誤差が0.2Nの場合、フルスケール基準の誤差は2%FSです。
一方、測定値が2Nだった場合に同じ0.2Nの誤差が生じれば、読み値に対する相対誤差は10%になります。
このように、精度表示では「フルスケール基準」と「読み値基準」を区別する必要があります。
基準荷重と荷重誤差
最も基本的な校正は、既知の荷重を触覚センサーに加える方法です。
例えば、基準器が5.00Nを示したとき、触覚センサーの補正後出力が4.85Nであれば、指示誤差は次のように計算できます。
指示誤差=センサー測定値-基準値
4.85N-5.00N=-0.15N
基準値に対する相対誤差は-3%です。
この結果だけでは、センサー全体の精度は判断できません。
測定範囲の低荷重域、中間域、高荷重域を含め、複数の荷重点で評価する必要があります。
特に、軽い接触を検出するヒューマノイドの指先では、低荷重域の測定精度が重要になる場合があります。
ロボットが柔らかい物体や小型部品を把持する用途では、最大荷重よりも小さな力の検出能力が操作性能を左右することがあるためです。
圧力分布と接触面積
荷重と圧力は異なる物理量です。
荷重は接触面に加わる力であり、単位はNです。
圧力は単位面積当たりの垂直方向の力であり、単位はPaまたはkPaなどで表します。
均一な圧力が加わると仮定できる場合、平均圧力は次の式で求められます。
\[ P=\frac{F}{A} \]
- P:平均圧力(Pa)
- F:垂直荷重(N)
- A:接触面積(m²)
例えば、50mm²の面積に2Nが均等に加わる場合、平均圧力は40kPaです。
ただし、実際の指先では接触面積が荷重によって変わります。
柔らかいシリコーン外皮、曲面、硬い接触子などでは、局所的な圧力分布が大きく異なります。
したがって、単純に荷重をセンサー全体の面積で割った値を、各検出点の圧力とみなすことはできません。
圧力分布型のセンサーでは、検出点の配置と実際の接触形状を考慮し、既知の荷重または圧力分布と比較して評価する必要があります。
Tekscanは、センサーの検出点間の感度差を補正するため、空気圧を利用して均一な圧力を印加する専用装置を提供しています。
また、同社は実際の用途で使用する接触材料に近い条件で校正することの重要性を説明しています。Tekscan+1
繰り返し精度・ヒステリシス・ドリフト
繰り返し精度は、同じ試験条件で荷重を複数回加えた際、測定値がどの程度一致するかを表す指標です。
例えば、基準荷重2Nを10回印加し、それぞれの測定値を記録します。
平均値、標準偏差、最大値と最小値の差を求めることで、ばらつきを評価できます。
ただし、10回という回数は試験設計上の例であり、すべての触覚センサーに適用される共通基準ではありません。
製品の要求精度、想定する使用回数、試験時間などに応じて決定する必要があります。
ヒステリシスは、荷重を増やすときと減らすときで、同じ荷重における出力が異なる現象です。
柔軟材料を利用する触覚センサーでは、この特性が測定精度に影響する場合があります。
ドリフトは、荷重が一定でも時間経過によって出力が変わる現象です。
2015年の触覚センサーに関する研究では、ヒステリシス、ドリフト、検出点間のばらつき、センサーの曲げ状態が評価結果へ与える影響が分析されています。PubMed Central (PMC)
実務上は、次の3つを個別に確認すると原因を切り分けやすくなります。
- 同じ荷重を繰り返したとき、測定値は安定するか。
- 荷重を増減させたとき、同じ荷重で異なる値を示さないか。
- 一定の荷重を保持したとき、出力が変化しないか。
また、圧力を解除した後に無荷重時の値へ戻るかどうかも重要です。
2026年11月3日に公開されたPPSの技術解説でも、繰り返し精度と、校正後の検出点ごとの検証データを確認する重要性が示されています。
▶ヒューマノイド触覚センサー量産設備市場白書 2027-2030
触覚センサーの具体的な校正手順
測定条件と基準器の設定
校正を行う前に、評価対象となる荷重範囲、測定精度、接触位置、試験環境を決めます。
一般的な垂直荷重の評価では、次のような構成が考えられます。
Mexican-Hat-Like Response in a Flexible Tactile Sensor Using a Magnetorheological Elastomer – PMC
参考イメージ:触覚センサーの荷重評価設備。実際の試験では基準器、接触子、位置決め機構、データ収録装置を組み合わせる。
基本的な設備構成は、荷重を加える機構、基準荷重を測るロードセル、触覚センサーを固定する治具、データを記録する装置で構成します。
実務的な作業手順は次のとおりです。
- 触覚センサーを指定の取り付け条件で固定する。
- ロードセルなど基準器の校正状態を確認する。
- 接触子の材質、寸法、接触方向を決定する。
- 無荷重状態でゼロ点を記録する。
- 複数の荷重点でセンサー出力を取得する。
- 同じ測定を繰り返し、ばらつきを確認する。
- 必要な補正係数を計算する。
- 校正に使用していないデータで精度を検証する。
- 結果と測定条件を保存する。
基準器の測定範囲は、触覚センサーの評価荷重に適したものを選びます。
微小荷重を扱う場合、大きな測定範囲のロードセルでは分解能や測定不確かさが要求性能に適合しない可能性があります。
そのため、最大荷重だけでなく、最小荷重付近の性能も確認する必要があります。
荷重印加と校正曲線の作成
測定対象を0~5Nの垂直荷重に対応するセンサーと仮定します。
以下は手順を理解するための試験設計例です。実際の規格値やメーカー指定値ではありません。
| 試験段階 | 基準荷重 | 確認項目 |
|---|---|---|
| ゼロ点 | 0N | 初期オフセット |
| 微小荷重 | 0.5N | 低荷重感度 |
| 低荷重 | 1N | 指示誤差 |
| 中間荷重 | 2N | 非線形性 |
| 最大評価荷重 | 5N | 高荷重域・飽和 |
| 除荷 | 5N→0N | ヒステリシス |
| 繰り返し | 同一荷重を複数回 | ばらつき |
| 一定荷重保持 | 例:2N | ドリフト |
ここで重要なのは、荷重の印加速度と保持時間を一定にすることです。
手動で荷重を加える場合、作業者によって接触速度や荷重の増加速度が変わる可能性があります。
これを防ぐには、電動計測スタンドなどで荷重印加条件を制御する方法が有効です。
取得した基準荷重と生データの関係を用いて、校正曲線を作成します。
応答がほぼ線形であれば一次式で補正できる場合があります。
非線形性が大きい場合は、区分線形補間や多項式などを検討します。
ただし、複雑な補正モデルにすれば必ず精度が向上するわけではありません。
校正に用いたデータだけで誤差を評価すると、補正モデルの過学習を見逃す可能性があります。
そのため、検証用の独立した荷重点や試験サイクルを確保することが重要です。
NISTが示したロボットハンドの力校正試験では、外部ロードセルとセンサーの測定値を比較し、RMSE(平均二乗平方根誤差)などで評価します。NIST 技術シリーズ出版物
複数検出点・曲面センサーの評価
ヒューマノイドの指先センサーには、複数の検出点を持つものがあります。
これらの検出点はtaxel(タクセル)と呼ばれます。
多点式センサーの場合、総荷重だけではなく、どの位置に力が加わっているかを評価できることが特徴です。
ただし、検出点によって感度が異なる場合、同じ荷重を加えても測定結果が一致しません。
そこで、各検出点の出力を測定し、必要な感度補正を行います。
Robotiqの2026年版「TSF-85 User Guide」では、無荷重時の各タクセルの出力を取得し、負荷時の出力との差から感度を求める方法が説明されています。
同ガイドでは、無荷重時のベースライン取得について1,000サンプルを推奨しています。ただし、これはTSF-85向けの指示であり、他製品への共通要求ではありません。robotiq.com
また、曲面センサーの場合は接触位置や角度を変えた評価が必要です。
例えば、平板による全面接触、球面接触子による局所接触、斜め方向からの接触では、外皮の変形状態が変わります。
そのため、平面状態で校正した結果を曲面状態へそのまま適用すると、誤差が増える可能性があります。
曲面センサーを評価する場合は、実際の取り付け状態に近い形状の治具を用意し、接触方向を再現する方法が考えられます。
校正・検査設備には何が必要か
触覚センサーの校正設備は、既存の荷重試験機をそのまま使用できる部分と、専用の設計が必要な部分に分けられます。
| 設備・機器 | 主な役割 | 選定時の確認事項 |
|---|---|---|
| ロードセル | 基準荷重の測定 | 精度、測定範囲、校正証明書 |
| 電動計測スタンド | 荷重印加 | 速度、荷重制御、繰り返し性能 |
| XY・Zステージ | 接触位置の制御 | 位置決め精度、移動範囲 |
| 多軸力センサー | 垂直・せん断荷重の測定 | 軸間干渉、測定範囲 |
| 接触子・治具 | 接触条件の再現 | 材質、形状、取り付け精度 |
| データ収録装置 | 基準器とセンサー出力の記録 | サンプリング、同期精度 |
| 校正ソフトウェア | 補正計算・データ管理 | 曲線生成、合否判定、履歴 |
| 恒温設備 | 温度依存性の確認 | 温度範囲、均一性 |
なかでも重要なのが、基準器と触覚センサーの測定データを同期させることです。
荷重が変化している途中で両者の測定時刻がずれると、同じ時点の荷重を比較できず、実際より大きな誤差が生じる場合があります。
また、ロードセルだけを正確にしても、接触子の傾きや固定治具の変形による誤差はなくなりません。
荷重、位置、時間を一体として管理する設備設計が必要です。
校正治具は既存技術を転用しやすい分野
触覚センサー専用の装置を開発する場合でも、全構成を新規に設計する必要はありません。
精密位置決めステージやフォースゲージ、ロードセル、各種アタッチメントは、既存の産業用計測技術から選定できます。
例えば、イマダの電動計測スタンドは、フォースゲージやアタッチメントと組み合わせて荷重測定を行う装置です。
速度や荷重印加条件を制御することで、手動試験より測定条件の再現性を高められると同社は説明しています。荷重測定専門メーカーのイマダ
触覚センサー向けに転用する場合は、これに微小荷重用の基準器、位置決め機構、専用の接触子などを組み合わせる構成が考えられます。
ただし、既存スタンドが要求する微小荷重域で十分な制御性能を持つかどうかは、実機での確認が必要です。
主要メーカーの技術と校正への対応
校正方法を検討する際には、実際に触覚センサーを供給しているメーカーがどのような技術を採用しているかを確認する必要があります。
ここでは、公開情報から製品と評価技術を確認できた企業を整理します。
| 企業 | 主な関連技術・製品 | 校正・検査との関係 |
|---|---|---|
| Robotiq | TSF-85 | タクセルごとのベースライン・感度補正 |
| Tekscan | 圧力分布センサー、均圧補正装置 | 分布測定と検出点間の均一化 |
| Pressure Profile Systems | TactArray、RoboTact | 多点センサーの校正・検証 |
| Melexis | MLX90901、Tactaxis | 3軸触覚、モジュール内校正 |
| XELA Robotics | uSkin | 多点3軸触覚、可視化・補正 |
| イマダ | ロードセル、電動計測スタンド | 校正設備を構成する測定機器 |
各社製品は用途や技術方式が異なります。触覚センサーの量産検査にそのまま利用できることを保証する一覧ではありません。
Robotiq:検出点ごとの校正と運用中の補正
RobotiqのTSF-85では、各検出点のベースラインと感度差を扱う補正方法が文書化されています。
また、把持動作の前に無荷重時のベースラインを取得し、短期的なドリフトやヒステリシスの影響を軽減する考え方を示しています。
さらに、より高い精度が必要な場合には、複数荷重点による校正が選択肢になると説明しています。robotiq.com
この方法から分かるのは、校正が製造時だけの作業とは限らないことです。
センサーの使い方によっては、運用中の再補正を考慮したソフトウェア設計が必要になります。
Tekscan:均一圧力を利用した検出点の補正
Tekscanの均圧補正装置は、センサー面に均一な圧力を加え、複数の検出点間の感度差を補正する仕組みです。
圧力を与えるための空気圧機構と、補正値を計算するソフトウェアを組み合わせています。Tekscan
こうした装置は、多点センサーの均一性評価を考えるうえで参考になります。
ただし、柔軟な曲面センサーなどでは、平面での均圧補正だけで実使用時の精度が保証されるわけではありません。
Melexis:校正済みモジュールという選択肢
MelexisのMLX90901は、磁気式の3軸触覚センサーモジュールです。
同社が公開する主要仕様は次のとおりです。
| 項目 | MLX90901の公開仕様 |
|---|---|
| 通常の垂直荷重範囲 | 15N |
| 拡張垂直荷重範囲 | 25N |
| せん断荷重範囲 | 4N |
| 精度 | 10%FS |
| 検出限界 | 200mN |
| 出力更新 | 最大400Hz |
同製品は校正済みモジュールとして提供され、モジュール単体の出荷時追加校正が不要である点を特徴としています。Melexis
これは校正設備市場を考えるうえで重要です。
すべてのセンサーで、顧客側の出荷時校正工程が必要になるとは限りません。
校正済みモジュールを採用する企業に対しては、追加校正装置ではなく、組み込み後の機能確認、品質検査、経年変化の検証などを提案する余地があります。
ただし、組み込み後の再校正や検証の要否は、メーカーの指定条件と顧客の要求精度によって判断します。
XELA Robotics:多点・3軸触覚と補正ソフトウェア
XELA Roboticsは、ロボットハンドやグリッパー向けにuSkin触覚センサーを提供しています。
同社の技術説明では、柔軟な外皮と複数の検出点を組み合わせ、3次元の変位を検出する構造が示されています。
また、uAiソフトウェアによる可視化、校正、補正への対応も説明されています。XELA Robotics
多点・多軸のセンサーでは、単一の荷重試験だけでは評価できない特性があります。
接触位置、荷重方向、外皮変形などを組み合わせた評価が必要になる可能性があります。
この分野では、専用治具と評価ソフトウェアを組み合わせる設備開発に機会が考えられます。
▶ヒューマノイド触覚センサー量産設備市場白書 2027-2030
量産検査と品質データ管理の考え方
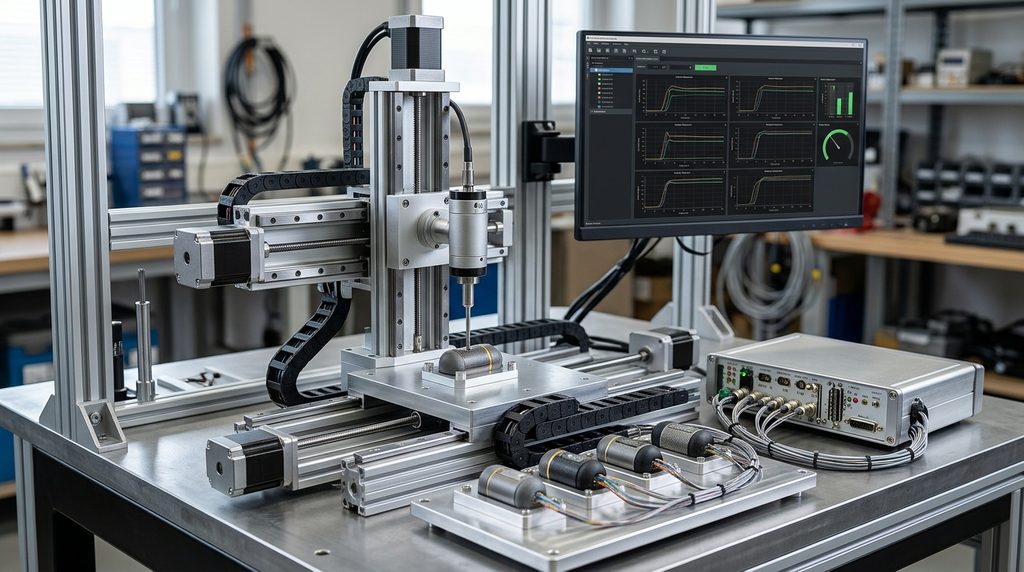
試作と量産では校正設備に求められる能力が変わる
研究開発では、1個のセンサーについて時間をかけて詳細な性能測定を行うことができます。
一方、量産では検査時間が製造能力に影響します。
例えば、以下の仮定で1個のセンサーを検査するとします。
| 項目 | 仮定条件 |
|---|---|
| 測定位置 | 5か所 |
| 荷重点数 | 4点 |
| 繰り返し回数 | 10回 |
| 1測定当たりの時間 | 4秒 |
この場合、位置移動や取り付け時間を含まない単純な測定時間は800秒、約13.3分です。
仮に1個当たり約13.3分を要すると、1時間に約4.5個しか測定できません。
実際の量産工程では、治具交換、設備待機、補正係数の計算、再試験などが必要なため、能力はさらに変わります。
これは実在する生産ラインの測定値ではなく、検査能力を考えるための仮定計算です。
量産時には、校正対象となる全項目を出荷時に毎回測定するのか、初期設計評価と量産時の抜き取り検査を分けるのか、といった判断が必要です。
全数検査と抜き取り検査を分ける
触覚センサーの検査では、すべての評価を全数で実施する必要があるとは限りません。
一方、安全性や機能に関わる重要な項目については、全数検査を求められる場合があります。
そのため、次のように分類する方法が考えられます。
| 検査区分 | 評価例 | 実施方針 |
|---|---|---|
| 出荷時の機能検査 | 通信、ゼロ点、基本応答 | 全数検査候補 |
| 主要荷重点の確認 | 指示誤差、感度 | 全数または抜き取り |
| 詳細校正 | 全荷重域、全位置、全方向 | 要求仕様に応じて設定 |
| 耐久評価 | 繰り返し荷重、摩耗 | 設計検証・定期検証 |
| 環境評価 | 温度、湿度 | 設計検証・変更時評価 |
| 寿命評価 | 長期ドリフト、劣化 | 信頼性試験 |
この分類は設計例であり、最終的な検査方法は顧客仕様やリスク評価によって決定する必要があります。
校正データは個体ごとに管理する
量産時には、測定結果だけでなく、どの条件で校正したかを追跡できることが重要です。
最低限、次の情報を管理したいところです。
- センサー型式・個体識別番号
- 製造ロット・製造日
- 基準器の型式・識別番号・校正情報
- 荷重・圧力・接触位置・接触方向
- 測定温度・測定日時
- 校正前の出力値と補正係数
- 補正後の検証結果
- 合否判定と再試験履歴
- ソフトウェア・補正モデルのバージョン
このようなデータ管理は、測定ソフトウェア、製造実行システム(MES)、品質管理システムとの連携によって実現する方法が考えられます。
特に複数の検出点を持つセンサーでは、検出点ごとに補正係数を管理する必要がある場合があります。
その場合、センサー1個当たりのデータ量だけでなく、製造ライン全体でのデータ保存・検索・追跡能力も設計対象になります。
日本企業が狙える設備・治具・校正サービス市場
触覚センサーの校正は、センサーメーカーだけの技術課題ではありません。
既存の産業用計測、精密加工、自動化設備、ソフトウェアの技術を組み合わせることで、日本企業が参入できる可能性があります。
参入候補を製品・サービス別に整理する
| 参入分野 | 提案する製品・サービス | 主な顧客候補 |
|---|---|---|
| 荷重測定 | 微小荷重ロードセル、フォースゲージ | センサーメーカー、研究開発部門 |
| 試験設備 | 電動荷重試験機、自動印加装置 | 生産技術部門、検査設備メーカー |
| 精密加工 | 接触子、固定治具、曲面治具 | センサーメーカー、装置メーカー |
| 位置決め | XYステージ、多軸位置決め | 評価装置メーカー、研究機関 |
| ソフトウェア | 補正係数計算、合否判定、履歴管理 | 品質保証部門、量産工場 |
| 校正サービス | 基準器の校正、現場評価支援 | 試験設備保有企業 |
| 自動化SI | ロボット・測定器・PLC連携 | 量産ライン構築企業 |
特に既存の荷重試験機メーカーは、触覚センサー向けの試験条件を追加することで、新しい用途を提案できる可能性があります。
ただし、微小荷重精度、横荷重の影響、動的応答、専用治具の設計など、既存設備の仕様では不足する部分も考えられます。
重要なのは、単に製品カタログを提出することではありません。
顧客の測定対象、必要精度、検査時間を確認し、その条件を満たす測定方式を提案することです。
校正サービスはどこまで対応できるか
触覚センサーの校正サービスを考える際には、2つの領域を分ける必要があります。
一つは、測定設備に使用するロードセルなど基準器の校正です。
もう一つは、触覚センサーそのものの性能評価や補正作業です。
日本のJCSS(計量法校正事業者登録制度)では、力などの校正分野について登録・認定の仕組みが整備されています。
NITEは、ISO/IEC 17025に基づく登録・認定事業者の検索情報を公開しています。製品評価技術基盤機構
ただし、ロードセルのJCSS校正証明書があることと、触覚センサー全体の性能が保証されることは別です。
また、JCSS登録事業者であっても、すべての触覚センサーの校正に対応しているとは限りません。
依頼時には、対象測定量、荷重範囲、必要な不確かさ、校正方法、認定範囲を確認する必要があります。
この点から、校正事業者には基準器校正、装置メーカーには試験設備開発、評価サービス事業者にはセンサー性能検証という、それぞれ異なる事業機会が考えられます。
校正済みセンサーの普及は設備需要を減らすのか
校正済みセンサーモジュールが普及すれば、顧客側で補正係数を作成する工程が減る場合があります。
そのため、「触覚センサーの搭載数が増えれば、校正装置の販売台数も比例して増える」とは限りません。
一方で、ロボットハンドへ組み込んだ後の検証、耐久評価、修理後の動作確認などは残る可能性があります。
設備メーカーは、センサー製造時の校正だけでなく、ロボットハンド全体の品質評価や保守工程まで営業対象を広げることが考えられます。
これは確認された市場規模ではなく、製品構造と評価工程から導いた事業機会の分析です。
設備導入・営業提案で確認する項目
触覚センサー向けの校正・検査装置を提案する際、初回の打ち合わせで確認したい項目を整理します。
| 確認項目 | 顧客へ確認する内容 |
|---|---|
| 対象センサー | 抵抗式、静電容量式、磁気式、光学式など |
| 測定対象 | 垂直荷重、せん断力、圧力分布、接触位置 |
| 測定範囲 | 最小荷重、最大荷重、過負荷条件 |
| 必要精度 | 許容誤差、繰り返し精度、測定不確かさ |
| 接触条件 | 平面・曲面、接触子の材質、荷重方向 |
| 試験条件 | 荷重点数、繰り返し回数、保持時間 |
| 生産条件 | 月産数量、検査時間、稼働時間 |
| 補正方法 | 工場での補正、校正済みモジュールの採用 |
| データ管理 | 個体識別、補正係数保存、品質履歴 |
| 設備検収 | FAT・SAT、受入基準、基準器校正 |
FATは工場出荷前検査、SATは設備据付後の現地受入試験を指します。
これらの条件が整理されていない段階では、設備メーカー側も適切な構成や価格を提案しにくくなります。
また、校正装置そのものの精度と、設備を使用した際の検査結果の再現性は分けて評価する必要があります。
精密な基準器を使用していても、治具の交換によって接触位置が変われば測定結果が変動する場合があるためです。
事業化を検討する企業は、最初から高額な自動検査ラインを開発するのではなく、既存の荷重試験機と専用治具を組み合わせたPoCから始める方法もあります。
その結果を踏まえ、量産時の必要能力に応じて自動化、複数台並列化、データ管理機能を追加する段階的な開発が現実的です。
▶ヒューマノイド触覚センサー量産設備市場白書 2027-2030
触覚センサー校正に関するFAQ
Q1. ヒューマノイドの触覚センサーは何Nで校正すればよいですか?
一律に決まった荷重値はありません。
対象センサーの測定範囲と実際の用途に応じて決めます。
軽い接触を重視する用途では低荷重域を、強い把持力を必要とする用途では中・高荷重域を含めて評価することが重要です。
Q2. 触覚センサーは何回繰り返し試験すれば十分ですか?
すべての製品に共通する回数はありません。
要求精度、耐久性、統計的な信頼性、試験時間などから決めます。
初期評価と出荷検査では目的が異なるため、試験回数も分けて設定することが考えられます。
Q3. ロードセルだけで触覚センサーを校正できますか?
単軸の荷重応答を評価する場合、ロードセルを基準器として使用できます。
ただし、接触位置、横荷重、圧力分布、応答速度などを評価するには、追加の測定器や位置決め機構が必要になる場合があります。
Q4. 圧力と荷重の校正は同じですか?
同じではありません。
荷重は力の大きさ、圧力は単位面積当たりの力です。
接触面積が変化する触覚センサーでは、荷重が正しく測定できても、局所的な圧力分布まで正確とは限りません。
Q5. 校正済みの触覚センサーでも検査が必要ですか?
使用条件に応じた検証が必要になる場合があります。
校正済みモジュールであっても、ロボットハンドへの組み込み後に、取り付け状態、外皮、通信、把持動作などを確認することが重要です。
Q6. 触覚センサーの校正は外部企業へ委託できますか?
基準器の校正は、対応可能な校正機関へ委託できます。
一方、触覚センサー固有の特性評価については、対応する測定範囲や測定方法を持つ企業を個別に探す必要があります。
JCSSの認定範囲と実際の対応内容を確認してください。
Q7. 日本の設備メーカーが最初に提案しやすい製品は何ですか?
既存の荷重試験機、ロードセル、精密位置決めステージ、専用治具などが候補になります。
特に、顧客が求める荷重範囲と繰り返し精度を実現できる測定治具を提供できれば、既存の製品技術を活用した提案が可能です。
ただし、需要や受注の有無は個別の顧客開発状況によります。
まとめ
ヒューマノイド向け触覚センサーの校正では、基準荷重との比較だけでなく、測定条件と再現性の管理が重要です。
押さえておきたいポイントは次の5つです。
- 校正では基準器を用いてセンサー出力との関係を求め、補正後の性能を別途検証する。
- 荷重誤差、繰り返し精度、ヒステリシス、ドリフト、接触位置による感度差を区別して評価する。
- センサー方式によって必要な測定器、接触子、校正方法が異なる。
- 量産では検査サイクル時間、補正値の保存、個体ごとの品質管理が設備仕様に影響する。
- 精密荷重試験、専用治具、位置決め、自動化、校正サービスなどの既存技術を活用できる可能性がある。
今後、触覚センサー関連の事業を検討する企業は、まず対象センサーの方式、要求精度、測定条件、量産数量を確認することが重要です。
そのうえで、既存の測定装置で対応できる部分と、新規開発が必要な部分を切り分ければ、設備開発や営業提案の優先順位を決めやすくなります。
▶ヒューマノイド触覚センサー量産設備市場白書 2027-2030
99,000円(税込)
PDF111ページ+企業データ・設備能力計算Excel
製造業サプライチェーン研究所では、触覚センサーの技術方式から量産工程、設備投資、関係企業、営業先候補までを整理した法人向け調査資料を販売しています。
本白書には、国内外35社の企業データベース、設備能力計算シート、75件の出典一覧などを収録しています。
特に、触覚センサーの校正・検査設備を新規市場として検討する装置メーカー、計測機器メーカー、生産技術部門、営業企画担当者に適した内容です。
詳細な収録項目と購入条件は、商品ページで確認できます。製造業サプライチェーン研究所ストア

コメント