
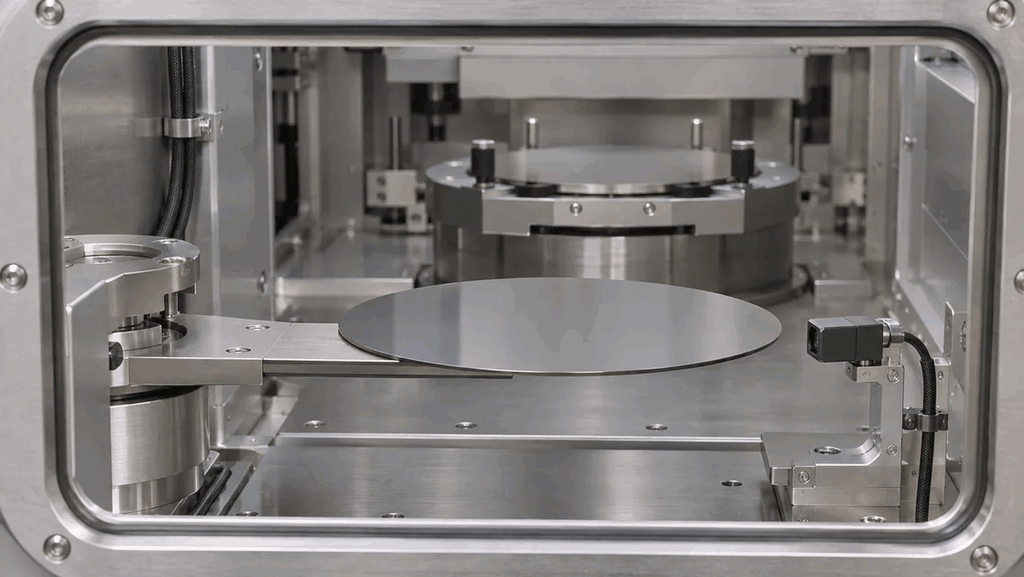
300mmウェーハ搬送を新規に自動化するときは、ロボットだけでなく、FOUPを受けるロードポート、向きを揃えるアライナー、装置間通信を含むEFEMとして比較します。
装置内の一部を置き換える場合は、既存設備への取り付け、搬送精度と追加パーティクル、制御の接続条件から単体ロボットを選びます。
薄いウェーハや反り基板の混流では、対応径が同じでも、保持方式と搬送条件で合否が変わります。
主要機種の公表仕様をもとに、部材調達、稼働後の保全、見積に必要な試験項目を整理します。
EFEMとウェーハ搬送ロボットの役割
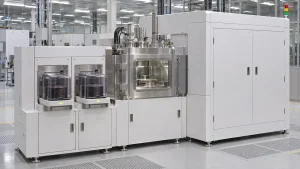
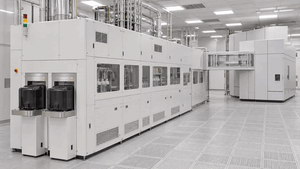
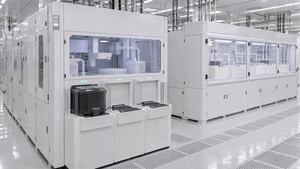
EFEM(Equipment Front End Module)は処理装置の前面で、ウェーハ容器と装置の間をつなぐモジュールです。
300mmラインでは、前面開閉式容器のFOUPをロードポートで受け、ロボットがその中からウェーハを運びます。
構成に応じて、ウェーハの向きと位置を揃えるアライナー、基板の識別、フィルターファンユニット(FFU)、中間バッファなどを設けます。
真空プロセスでは大気側EFEMと真空搬送の間にロードロックを設け、両側の受け渡し条件を決めます。 SEMIの300mm自動搬送とGEM300解説
| 構成 | 主に担う範囲 | 見積時に確定する境界 |
|---|---|---|
| 大気用ウェーハ搬送ロボット | 容器・アライナー・受け渡し位置への移載 | ハンド、取付高さ、動作範囲、駆動・制御方式 |
| EFEM | ロードポート、大気搬送、アライナー、装置との連携 | キャリア、清浄度、バッファ、基板追跡と異常復帰 |
| 真空搬送モジュール | 真空下で処理室とロードロックを結ぶ | 使用圧力、材料・発塵、ゲート弁との動作分担 |
| ソーター | キャリア内・キャリア間での並べ替えや識別 | 品種・容器の混流、基板IDとロットの整合 |
単体ロボットで示される繰り返し精度は、固定した条件で同じ位置に繰り返し戻る精度です。
EFEMの納入時は、容器やアライナー、処理装置との据付差、ハンドのたわみを含め、受け渡し位置での誤差を実基板で測ります。
手先の動作が速くても、ロードポートの開閉、位置合わせ、処理装置の受け入れ待ちが長ければ、ライン全体の処理量は上がりにくくなります。
国内外の主要機種を比較する
この記事を読んだ方におすすめの市場調査レポート
AIデータセンター液冷市場・サプライチェーン2027-2030
国内ではローツェと平田機工がEFEMを展開し、ジェーイーエルは装置に組み込む大気搬送ロボットを公表しています。
平田機工は2026年6月、熊本県菊池市の七城第二工場に関する開示で、半導体関連製品の生産拠点を集約する方針を説明しました。
数量の増減を読むときは、工場集約の計画と、供給される機種や台数を個別に照会します。 平田機工の七城第二工場に関する開示
欧米では米国のBrooks Automationが大気側EFEMと真空側装置を組み合わせるMarathon 2を公表しています。
中国の華芯智能(HIMC)は、ウェーハ搬送、補正、識別の構成を選べるEFEMを掲載しています。
日本国内で比較する場合でも、装置の生産地と、供給・修理・ソフトウェア更新を行う拠点は分けて確認します。
| メーカー・製品 | 基板・構成の公表情報 | 精度・清浄度・性能を比べる条件 | 保守・連携の確認 |
|---|---|---|---|
| ローツェ ACE EFEM | 標準300mm、200/300mm兼用はオプション | アライナー、ハンド形式、実FOUPと基板での受け渡し | E84、N₂パージ等の構成、現地の予備品 |
| 平田機工 Freedom 2 Port | 300mm、2ポート。別に4ポート構成を展開 | ロードポート・アライナー込みのタクト、搬送後の発塵 | 稼働構成、制御境界、ポートやロボットの交換時間 |
| ジェーイーエル GTFR5280 | 最大300mm、5軸の水平多関節クリーンロボット | ハンドと受け渡し位置、加減速時のたわみ、実機の繰り返し | 既存装置との取付け、制御とハンドの保全 |
| Brooks Automation Marathon 2 | EFEMと真空搬送などからなる装置構成 | 対象基板径・ロードロック・接続処理室の実タクト | 現地修理、ガス・電源・空圧、装置間責任範囲 |
| 華芯智能 HIMC EFEM | 対応径、カセット数、アライナーを仕様に応じて構成 | 対象径・材質、ID読み取りの失敗、実基板の位置合わせ | 導入国の技術員、ソフト更新、予備ハンドの納期 |
平田機工のFreedom 2 Portは公表ページで毎時500枚のスループットを挙げています。
比較する場合は、処理装置への受け渡し、位置合わせ、ID読み取り、キャリア交換を含むかを確認します。
ローツェがACE EFEMの標準で挙げるウェーハ厚さは775µmで、薄ウェーハや反り基板の保証条件は個別に照会します。
装置間で条件を揃えた発塵量や基板受け渡し精度は、掲載の公開資料では確認できません。 平田機工の2ポート仕様・ローツェのACE EFEM仕様
搬送精度・パーティクル・通信を一緒に試験する
清浄度は装置内の空気に含まれる粒子数と、ウェーハに新たに付着した粒子数を分けて評価します。
受け入れ試験では、評価ウェーハの前後マップから粒径ごとの追加粒子を確認し、ロボットの高さ、速度、ハンド、保持条件、試行回数を記録します。
温度、基板反り、キャリア内のスロット位置を振り、同じ厚みでも干渉や保持が変わるかを見ます。
パージ対応FOUPの場合は、ガスの供給を切り替えたときの状態と、使用量も評価に入れます。
通信は、SEMI E84で搬送装置とロードポート間のキャリア引き渡し、E87で装置のキャリア管理、E90で装置内のウェーハ追跡を確認します。
GEMは製造装置をホストで制御・監視するための仕様です。
試験では正常シーケンスに加え、FOUPの未到着、ID不一致、停電・通信断、基板残留、再起動時の復帰を確認します。
規格番号の記載を受領したら、版、オプション、利用するイベントとデータ項目も設計レビューにかけます。 SEMIのソフトウェア標準とキャリア管理
エンドエフェクタ、センサー、駆動部品の評価
エンドエフェクタはアームの先端でウェーハを保持する部品です。
裏面を支持・吸着する方式、端を把持する方式などは、接触できる面と基板の反り、厚さ、搬送加速度に合わせます。
薄い基板を高速で扱う場合は、受け渡し位置での挙動、ハンドのたわみ、搬送後の裏面や端部の損傷を確認します。
| 部材 | 重点評価 | 主な仕様確認先 |
|---|---|---|
| ハンド・吸着部・クランプ | 支持位置、たわみ、耐摩耗、交換後の位置、発塵 | ロボットメーカー、EFEM設計・プロセス技術 |
| 基板検知・マッピング・アライナー | 薄・反り・透明基板の検知、誤作動、IDとの対応 | センサー・搬送ユニット設計、装置制御 |
| モーター・減速機・ケーブル | 回転・直動の繰り返し、低発塵、屈曲寿命 | ロボット設計、工場保全 |
| FFU・パージ・シール | 粒子、流れ、容器開閉時の管理、消耗品交換 | EFEM筐体設計、施設・品質担当 |
部材の供給先を検討する際は、部品図面だけでなく、どの組立工程で清浄度と動作が保証されるかを確認します。
ハンドなどを交換したときに必要な位置補正とサンプルでの再確認を見積に含めます。
保全向けには、摩耗や発塵の予兆、交換手順、寸法測定、非常時の基板回収まで資料化すると、現場の判断に使えます。 半導体工場の搬送・ESD・クリーン設備の提案先
大量生産と多品種少量で費用を分けて計算する
大量生産では、予定のFOUP入れ替えと品種の流れを再現して、工程が止まらず受け渡せた枚数を測ります。
片方のアライナーが停止した場合の能力、ロボット交換後に本番条件へ復帰するまでの時間も比較します。
保守の見積には、パーツの供給期限、現地対応時間、ホスト設定や調整の担当を記載します。
多品種少量では、基板径・厚さ・材質・キャリアが変わる順序で、ハンドやロードポートの切り替え、再調整を測ります。
例えば200mmと300mmの兼用が仕様にあっても、許容できる形状・搬送具や、混流時の稼働条件は装置構成によって変わります。
単体更新で使い続ける部品と、改造に必要な制御、治具、認定を示した見積を取得します。
総保有コスト(TCO)は、EFEMまたは単体ロボットの本体、搬送と通信の統合、据付けの年換算額、交換部品、圧縮空気やパージ、保守・再認定の年間費用を合計します。
年間の正常受け渡し枚数で割ると、異なる装置構成を比較しやすくなります。
停止損失を別に計上する場合は、受け渡し能力の低下による影響と重ねて計上しないようにします。
2027〜2030年に更新が起きる条件
前工程の増設で300mm設備が増える場合は、EFEMと搬送部材の新規需要に加え、他拠点と操作・保守を共通にする改造需要が考えられます。
薄・反り基板が増える工程では、センサー、ハンド、アライナーの組み合わせ更新が候補になります。
平田機工が2026年11月に公開したパネル用EFEMの例は、搬送経路上で反りを検出し、ハンド高さを補正する技術です。
パネル用の事例からウェーハの対応能力を推定せず、対象基板で何を測り補正するかを検討します。 平田機工の反り検出機能に関する公表・前工程と後工程で異なる設備・材料需要
よくある質問
ウェーハ搬送ロボットだけでFOUPの出し入れができますか?
容器を受けて開閉し、適切な高さでウェーハにアクセスするロードポートなどが必要です。
既設装置では、単体を交換できる機能境界を装置メーカーと確認します。
パーティクルはフィルター等級だけで判断できますか?
フィルターの等級は装置内の発塵やウェーハへの実際の付着を直接示しません。
実運転の粒子と、ウェーハに増えた粒子の両方を測定します。
薄いウェーハには端部クランプが適していますか?
端部を支持できるか、クランプ力で欠けや歪みが出ないかで判断します。
反り、厚さ、表裏の接触禁止領域を支給し、搬送と移載を試験します。
E84に対応していれば工場ホストとも通信できますか?
E84はキャリア受け渡しのインターフェースです。
ホスト連携の要件はSECS/GEMや必要なGEM300の機能、実装データ項目から確認します。
既設EFEMでハンドだけを交換できますか?
取付け寸法、装置の認定、制御、重量や配置が許せば候補です。
交換後に到達位置、基板の有無検出、発塵と欠けの再評価を行います。
速度を上げると処理枚数も増えますか?
ロボットがラインのボトルネックであれば、増える可能性があります。
ロードポート、位置合わせ、処理装置側の待ちを含む一連の時間を計測します。
まとめ
- ロボット単体、EFEM、真空搬送とホスト間の役割を図面で確定します。
- 300mmなどの径に加え、厚さ、反り、接触可能箇所、追加粒子を試験条件にします。
- 定常運転と異常復帰を両方試し、実効搬送量と部品交換後の復帰時間を比較します。
- ハンドやセンサーの供給先、通信の保守範囲、交換部品の納期を見積に反映します。
関連調査レポート
EFEMや搬送部材の候補が絞れた段階で、工場投資と設備需要を横断して調べる場合は、「半導体工場・設備投資5点セット 2027-2030」が参考になります。
工場中期展望、設備投資47案件と、排ガス・ガス回収・排水の関連資料を収録しています。
搬送以外の付帯設備も含め、新設・増設案件で提案対象を比較する担当者向けです。 半導体工場・設備投資5点セット 2027-2030

コメント