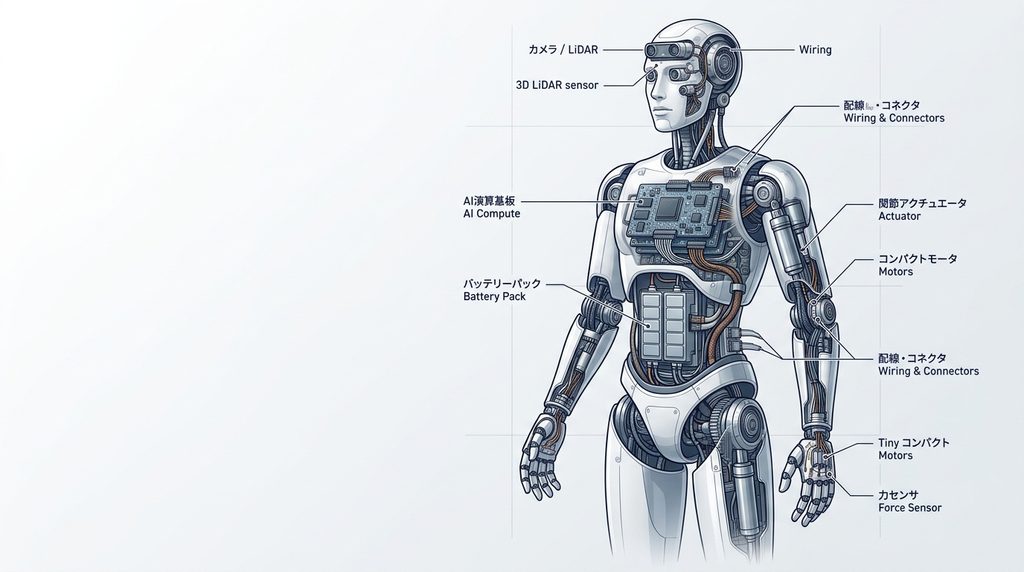
ロボット・ヒューマノイド市場でコネクタ需要を見るとき、完成機の販売台数だけを見るのは十分ではありません。
重要なのは、1台の中に何個のモーター、センサー、カメラ、制御基板、バッテリーモジュールがあり、それらをどのように接続するかです。
特にヒューマノイドでは、多数の関節、センサー、高速カメラ、AI演算基板を限られた空間へ配置するため、小型・高密度、高電流、高速伝送、耐振動、ロック、低背、軽量化といった複数の要求が同時に発生します。
つまりロボット向けコネクタ市場は、
「ロボットが何台売れるか」
だけでなく、
「1台当たり何軸あり、どこまでモジュール化され、何種類のデータをやり取りするか」
から読む必要があります。
ロボット向けコネクタ需要は完成機台数だけでは読めない
この記事を読んだ方におすすめの市場調査レポート
ロボット市場では、完成品1台に対して同じ部品が何十回も使われる構造があります。
代表例が関節です。
Unitree G1は標準モデルで23自由度、G1 EDUでは23~43自由度とされ、同社は23~43個の関節モーターを搭載すると説明しています。
したがって、仮に30軸のヒューマノイドについて「交換可能な各アクチュエータモジュールに1組の着脱式インターフェースを置く」と仮定すれば、関節周辺だけで30組規模の接続点になります。
これは実際のUnitree G1のコネクタ個数ではありません。
あくまで需要倍率を理解するためのモデルです。
設計によっては基板を直接接続したり、ハーネスをデイジーチェーン化したり、複数信号を一つのコネクタへ統合したりするため、実際の個数は変わります。
それでも、
完成機1台
↓
数十の関節
↓
モーター電源
↓
エンコーダー
↓
通信
↓
温度などの補助センシング
という接続構造があるため、ロボット台数以上の倍率で接続部品需要が発生する可能性があります。
ロボット市場は量産段階へ進み始めている
この記事を読んだ方におすすめの市場調査レポート
コネクタ需要の背景には、ロボットそのものの量産があります。
International Federation of Roboticsによると、2025年には世界で60万台を超える産業ロボットが新たに設置され、稼働中の産業ロボットは500万台に達しました。
一方、プロフェッショナルサービスロボットは2025年に約25万台が出荷され、前年比24%増となりました。
ヒューマノイドはこれよりはるかに初期段階です。
IFRは2025年に全高140cm超のフルサイズヒューマノイドがおよそ7,000台世界で販売されたとしています。
同時にIFRは、安全規格、保守コスト、経済性など、普及にはまだ複数の課題があるとも指摘しています。
したがって、
「ヒューマノイドがすぐ数百万台市場になる」
と前提を置くのは適切ではありません。
ただし量産側では具体的な変化が始まっています。
Figureは2026年4月、Figure 03を350台超生産し、生産速度を約120日間で「1日1台」から「1時間1台」へ引き上げたと公表しています。
これは世界全体の市場規模を示す数字ではありません。
しかし試作機を数台作る段階から、
量産性
組立時間
配線作業
工程内検査
モジュール交換
ハーネス標準化
を考える段階へ移り始めていることを示す事例です。
コネクタにとって重要なのは、ここです。
試作では手配線できても、大量生産では同じ方法が最適とは限りません。
ヒューマノイド1台の接続点を分解する
この記事を読んだ方におすすめの市場調査レポート
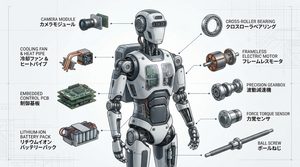
ロボット向けコネクタ需要を理解するには、ロボットを「機械」としてではなく「接続点の集合」として見ると分かりやすくなります。
| 接続部分 | 主に扱うもの | 重視されやすい条件 |
|---|---|---|
| 関節・モーター | 電源、制御、エンコーダー | 高電流、小型、耐振動、ロック |
| センサー | 信号、電源 | 小型、高密度、低ノイズ |
| カメラ | 高速画像データ | 高速伝送、EMI、SI |
| LiDAR | 高速データ、電源 | 高速、高信頼 |
| IMU | センサー信号、電源 | 小型、低ノイズ、耐振動 |
| AI演算基板 | 高速データ、基板間接続 | 高速、高密度 |
| バッテリー | 大電流電源 | 低接触抵抗、温度、安全 |
| ハンド・指 | モーター、触覚、力覚 | 超小型、高密度、軽量 |
| 外部I/O | Ethernet、USB、電源など | 着脱性、耐久、防水 |
| 充電 | 大電流 | 寿命、位置ずれ吸収、安全 |
この表を見るだけでも、
「ロボット用コネクタ」
という一つの商品カテゴリーで考えることが適切ではないことが分かります。
関節・モーター
ロボット関節ではモーターへ電力を送りながら、位置・速度・トルク制御のための情報をやり取りします。
そのため、
電力
+
通信
+
センシング
を狭い空間で処理する必要があります。
TE Connectivityも産業ロボット向けに、モーター接続、産業通信、センサー、ケーブルアセンブリなどを一体的に提案しています。
センサー・エンコーダー
ロボットでは、
エンコーダー
IMU
力覚
トルクセンサー
触覚
温度
近接
など、多種類のセンシングが必要になります。
これらは大電流より、
小型
低背
多極
ロック
信号品質
ノイズ耐性
などの価値が重要になります。
カメラ・LiDAR
ヒューマノイドの「目」に相当する部分です。
ここではモーターとは異なり、高速伝送性能の重要度が上がります。
ミネベアミツミもヒューマノイドのカメラ・ビジョンセンサー部分で、高速伝送規格対応のコネクタを位置付けています。
Samtecもヒューマノイドについて、センサーやビジョンシステムからオンボードプロセッサへデータを運ぶ高速・高密度接続を重要用途として挙げています。
メイン制御基板・AI演算
AI演算基板周辺では、
Board-to-Board
Board-to-Wire
高速ケーブル
メザニン
FPC
などが候補になります。
ロボットの高性能化によってAI演算量が増えても、単純に外部I/Oコネクタだけが増えるわけではありません。
基板内部・基板間の高密度接続市場にも波及します。
バッテリー・電源
バッテリー周辺は大電流化への対応が重要です。
接触抵抗が大きければ、
発熱
電圧降下
効率低下
につながります。
一方でロボットは重量制限が厳しいため、「太く、大きくすればよい」という設計にも限界があります。
電流容量と重量・体積のバランスが重要になります。
ハンド・指先
ロボットハンドは特に接続密度が高くなりやすい部分です。
指の中には、
小型モーター
位置センサー
力覚
触覚
などが配置される可能性があります。
そのため、本体の肩や脚で使えるコネクタをそのまま使用できるとは限りません。
FPC、超小型Wire-to-Board、Board-to-Boardなどの重要性が高まります。
モーター接続では電源と通信の統合が重要になる
この記事を読んだ方におすすめの市場調査レポート
AIデータセンター液冷市場・サプライチェーン2027-2030
今後のロボット向け接続で注目したいのが、電源と通信の複合化です。
2026年8月にMolexが発表したMiniMixは、ヒューマノイドの関節・アクチュエータなどを対象に、最大15Aの電力と1Gbpsの1000BASE-T1通信を一つのコネクタへ統合しています。
配線を通すためのプロファイルは5.65mmとされています。
ここから重要な市場変化を読み取れます。
従来、
電源コネクタ
+
信号コネクタ
+
通信ケーブル
と分かれていた部分を統合できれば、
部品点数
配線本数
組立工程
誤接続
重量
占有スペース
を削減できる可能性があります。
つまり「コネクタ個数」は減る場合があります。
しかしこれは、
コネクタ市場が縮小する
という意味ではありません。
単純な低機能コネクタ数個から、
高電流
+
高速通信
+
小型
+
ロック
を備えた高機能コネクタ1個へ価値が移る可能性があります。
市場を見る場合は、
個数
単価
機能
を分ける必要があります。
センサー接続では小型・高密度・ノイズ対策が重要になる
この記事を読んだ方におすすめの市場調査レポート
センサー系ではモーター電源とは違う競争軸があります。
例えばIMU、力覚、触覚、位置検出は信号品質が重要です。
ヒューマノイドが高性能化すると、
「センサーが増える」
だけではありません。
センサー
↓
AFE
↓
ADC
↓
制御基板
↓
AI演算
という信号処理経路が必要になります。
ミネベアミツミもヒューマノイド向けとして、力覚センサー、AFE・ADC、コネクタを同時に位置付けています。
コネクタメーカーだけでなく、
細線ケーブル
FPC
シールド
端子
ハーネス
センサー基板
にも需要が波及します。
カメラ・LiDARでは高速伝送がコネクタ価値を変える
この記事を読んだ方におすすめの市場調査レポート
ロボットが高度なAIを搭載するほど、外界から取得するデータ量は増えます。
カメラを増やした場合、単に「センサー用2極コネクタ」を追加すればよいわけではありません。
データレートが上がれば、
インピーダンス
挿入損失
クロストーク
シールド
EMC
ケーブル長
基板レイアウト
まで検討対象になります。
Molexはヒューマノイドのカメラ用途として、Board-to-Board、FFC/FPC、高速I/Oなど複数の接続方式を提示しています。
この部分は、車載ADASの高速カメラ接続や産業画像処理で蓄積された接続技術が応用される可能性がある領域でもあります。
ただし、特定の車載用コネクタがそのままヒューマノイドに採用されると断定することはできません。
制御基板ではBoard-to-Boardと高密度接続が増える
この記事を読んだ方におすすめの市場調査レポート
半導体・電子部品の「これから設備を買う工場」47案件|2026-2028年 設備投資・工場新設データ
ロボットには中央AI基板だけでなく、複数の制御基板が配置されます。
高密度化すると、
Board-to-Board
メザニン
FFC/FPC
Wire-to-Board
などが重要になります。
ヒロセ電機はロボット用途として、Wire-to-Wire、Wire-to-Board、I/O、Board-to-Board、FPC/FFCなどを幅広く分類しています。
つまりロボット向け需要は、
外から見える丸形コネクタ
だけではありません。
筐体を開けた内部にある小型基板用コネクタも重要な市場です。
ロボット向けコネクタは「単品」から「接続システム」へ変わる
この記事を読んだ方におすすめの市場調査レポート
環境・取引先調査・補助金対応資料セット
ロボット量産では、コネクタそのものより「接続状態で納入する」価値が高まる可能性があります。
例えば、
コネクタ
+
端子
+
電線
+
シールド
+
ハーネス加工
+
導通検査
まで行ったケーブルアセンブリです。
HARTINGはヒューマノイドについて、事前テスト済みの接続やケーブルアセンブリがセットアップ・メンテナンス時間短縮につながると説明しています。
量産現場では、
部品価格10円を下げること
だけが価値ではありません。
圧着不良を減らす。
誤挿入を防ぐ。
組立時間を短縮する。
配線を間違えにくくする。
交換作業を速くする。
といった工程価値も重要になります。
ここはハーネスメーカーや加工会社にとって市場機会になります。
主要メーカーは何をロボット向けとして提案しているか
この記事を読んだ方におすすめの市場調査レポート
| 企業 | 公開情報で確認できる主な切り口 |
|---|---|
| Molex | ヒューマノイド全体、MiniMix、電源・高速信号・基板接続 |
| JAE | 産業ロボット向け複合コネクタ、自動充電 |
| TE Connectivity | モーター、通信、センサー、ロボットアーム、制御 |
| ヒロセ電機 | 産業・サービスロボット、基板・I/O・FPC・電源 |
| Samtec | 高速・高密度・基板間・AI演算 |
| HARTING | 産業通信、堅牢接続、ヒューマノイド |
| ミネベアミツミ | コネクタ、モーター、センサーなど総合部品 |
JAEは2026年5月、産業ロボット向けKN07シリーズを発売しています。
最大72極で電源32極と信号40極を組み合わせ、電源側は1極10A、信号側は1極4A、IP67対応としています。
この製品も、
小型化
高密度化
電源・信号統合
防水
操作性
がロボット接続で重要になっていることを示す一例です。
ただし、ここで挙げた企業が特定のヒューマノイドOEMへ採用されているという意味ではありません。
採用関係は公式に確認できる場合だけ事実として扱う必要があります。
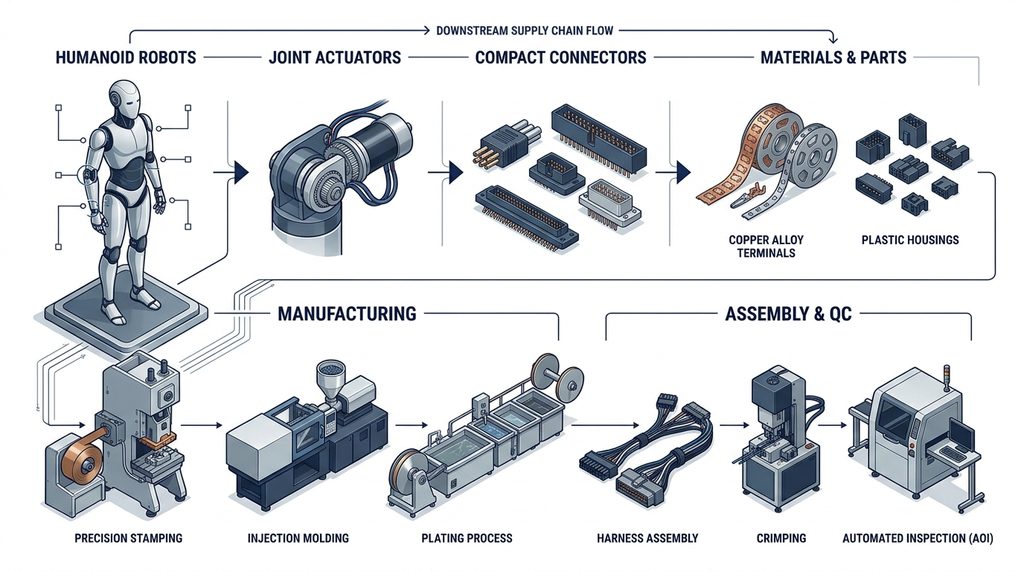
コネクタ需要から材料・加工・設備需要まで逆算する
この記事を読んだ方におすすめの市場調査レポート
製造業の営業という観点では、コネクタ完成品だけを見る必要はありません。
コネクタ市場
↓
端子
↓
ハウジング
↓
シールド
↓
ケーブル
↓
ハーネス
↓
加工設備
↓
検査
まで分解できます。
| 分野 | 発生する可能性のある需要 |
|---|---|
| 金属材料 | 銅合金、端子材料 |
| 樹脂 | ハウジング、絶縁材料 |
| 精密プレス | 端子・シールド加工 |
| めっき | 金・錫などの表面処理 |
| 金型 | 端子・成形部品 |
| 射出成形 | ハウジング |
| 電線 | 電源・信号・高速伝送 |
| FPC | 指・カメラ・狭小部配線 |
| ハーネス | ロボット内部配線 |
| 圧着設備 | 端子加工 |
| 組立設備 | コネクタ自動組立 |
| 画像検査 | 端子・成形・組立検査 |
| 電気検査 | 導通・耐圧・信号評価 |
つまり、
「ヒューマノイドメーカーへ売れる商品がない」
と判断する前に、
コネクタメーカー
ハーネスメーカー
アクチュエータメーカー
まで一階層ずつ下げて考える必要があります。
営業先は完成ロボットメーカーだけではない
この記事を読んだ方におすすめの市場調査レポート
営業先候補は大きく7層あります。
完成ロボットOEM
↓
アクチュエータメーカー
↓
ロボットハンドメーカー
↓
モーター・サーボメーカー
↓
センサー・カメラメーカー
↓
制御基板・コントローラメーカー
↓
ハーネス・ケーブルアセンブリメーカー
コネクタそのものを販売するなら、完成ロボットOEMやアクチュエータメーカーが重要になります。
一方、
樹脂
プレス
めっき
金型
設備
検査装置
を販売する会社なら、むしろコネクタメーカーやハーネスメーカーの製造工程が直接的な営業先になる場合があります。
既存記事「コネクタメーカーの営業先はどこか」でも整理しているように、営業では「最終製品の会社」と「コネクタの品番を決める会社」と「実際に購入する会社」を分ける必要があります。
営業前に確認したい7項目
この記事を読んだ方におすすめの市場調査レポート
ロボット関連だからといって、すぐ完成機メーカーへ問い合わせる必要はありません。
先に次の7項目を整理します。
- 自社商品は電源・信号・高速通信のどれか
- ロボットのどの場所に使えるか
- その場所で必要な電流・電圧はどの程度か
- 高速伝送が必要か
- 屈曲・振動・防水が必要か
- コネクタ単品か、ハーネスまで供給できるか
- 誰が仕様を決めるか
例えば自社が高屈曲ケーブルを扱っているなら、
「ヒューマノイドメーカーへ営業する」
では広すぎます。
関節
↓
アクチュエータ
↓
関節間ハーネス
↓
高屈曲ケーブル
↓
アクチュエータ・ハーネス設計会社
まで絞った方が具体的です。
今後追うべき5つの指標
この記事を読んだ方におすすめの市場調査レポート
AIデータセンター液冷市場・サプライチェーン2027-2030
ロボット向けコネクタ市場を追う場合、完成機販売台数だけでは不十分です。
特に確認したいのは次の5項目です。
1.ヒューマノイドの年間生産台数
最も基本的な指標です。
ただし発表された「生産能力」と実際の生産台数は分けて確認する必要があります。
2.1台当たりの自由度
自由度が増えれば、アクチュエータ周辺の接続機会も増える可能性があります。
Unitree G1の23~43関節という幅からも、同じヒューマノイドでも構成差が大きいことが分かります。
3.デクスタラスハンドの標準装備率
指の自由度、触覚・力覚が増えると、小型接続の重要度が上がります。
4.Ethernet化・高速ネットワーク化
ロボット内部通信が高速化すれば、従来の信号線だけではなくSI・EMCまで含めた接続技術の価値が上がります。
MolexがMiniMixで1000BASE-T1を組み込んだことは、その方向性を見る一つの事例です。
5.モジュール化
量産時に特に重要です。
関節、手、バッテリー、センサーを交換可能なモジュールとして設計するほど、着脱可能なインターフェースの価値は高まります。
反対に、基板一体化や直接配線が進めば、コネクタ数そのものが減る場所もあります。
したがって、
ロボット市場拡大
=
全種類のコネクタ数量が一律増加
とは考えない方がよいでしょう。
FAQ
この記事を読んだ方におすすめの市場調査レポート
ヒューマノイド1台には何個のコネクタが必要ですか?
公開情報だけから共通の個数を示すことはできません。
自由度、センサー数、基板配置、モジュール構造、直接配線か着脱式かによって大きく変わります。
23~43個の関節モーターを持つUnitree G1のような機種を見ると、少なくとも「完成機1台=コネクタ1個」という市場ではないことは明らかです。
ロボットで最も需要が増えそうなコネクタは何ですか?
一種類には決められません。
数量面では関節・センサー周辺、小型化ではWire-to-BoardやFPC、高付加価値では電源・データ複合型や高速伝送型が注目領域になります。
モーター用とセンサー用コネクタは同じですか?
要求が異なります。
モーターでは電流容量や温度上昇が重要になり、センサーでは小型化、信号品質、ノイズ対策などの重要度が高まります。
なぜハイブリッドコネクタが注目されるのですか?
電源と通信をまとめることで、配線本数、占有スペース、組立工程を減らせる可能性があるからです。
Molex MiniMixやJAE KN07など、ロボットを対象に複数機能を集約する製品が2026年にも投入されています。
ロボット市場が伸びればコネクタ個数も比例して増えますか?
必ずしも比例しません。
複数コネクタを1個へ統合したり、基板一体化したりする設計もあるためです。
数量だけでなく、1接続当たりの機能と単価も確認する必要があります。
中小企業にも参入機会はありますか?
完成コネクタメーカーになる必要はありません。
金型、プレス、めっき、射出成形、ハーネス、ケーブル、圧着、組立設備、検査設備など、周辺工程から参入できる可能性があります。
実際の採用には品質、供給能力、コスト、知財、顧客認定など個別条件の確認が必要です。
ロボット向けコネクタの市場規模はいくらですか?
ヒューマノイドだけを対象にした比較可能な公的一次統計は、今回の調査では確認できませんでした。
そのため市場規模を一つの金額で断定するより、ロボット台数、自由度、センサー数、通信方式、モジュール化率などから需要を分析する方が実務では有効です。
まとめ
この記事を読んだ方におすすめの市場調査レポート
環境・取引先調査・補助金対応資料セット
ロボット・ヒューマノイド向けコネクタ市場で覚えておきたいのは、次の5点です。
- 完成機台数ではなく、関節・センサー・カメラなどの接続点を見る
- モーターでは電力、カメラでは高速通信など要求仕様が異なる
- 電源と通信を統合するハイブリッド化が一つの技術方向になっている
- コネクタだけでなくハーネス、FPC、端子、材料、加工・検査設備まで需要が波及する
- 営業先は完成ロボットOEMだけでなく、アクチュエータ、センサー、制御、ハーネス、コネクタメーカーまで広げる
自社で最初に行うべきことは、
「ロボット市場に参入できるか」
と考えることではありません。
自社の商品・技術を一つ選び、
ロボット
↓
モジュール
↓
接続点
↓
必要仕様
↓
仕様決定企業
↓
購入企業
まで書き出してみることです。
ヒューマノイド全体のBOMからモーター、減速機、センサー、コネクタまで確認したい場合は、製造業サプライチェーン研究所の既存記事「ヒューマノイドロボットが普及すると何の部品が最も増える?」もあわせて確認できます。
また、ロボット量産時に必要になる組立設備、治具、検査、物流まで見たい場合は「ロボット量産工場ができたら何を営業できる?」につながります。
さらに企業・国内拠点・営業先まで調べたい方へ
今回の記事では、
ロボット
↓
接続点
↓
要求仕様
↓
コネクタ
↓
営業先
という考え方を整理しました。
実際に日本にどのようなコネクタ関連企業があり、どこに拠点があり、材料・加工・設備をどこへ営業できるかまで調べる場合は「日本のコネクタ産業2027-2030」が続きになります。
PDF140ページとExcelで、50企業・事業体、国内63拠点、AIサーバー、EV、FA・ロボットなどの需要先、製造工程、営業仮説を整理した調査資料です。

コメント