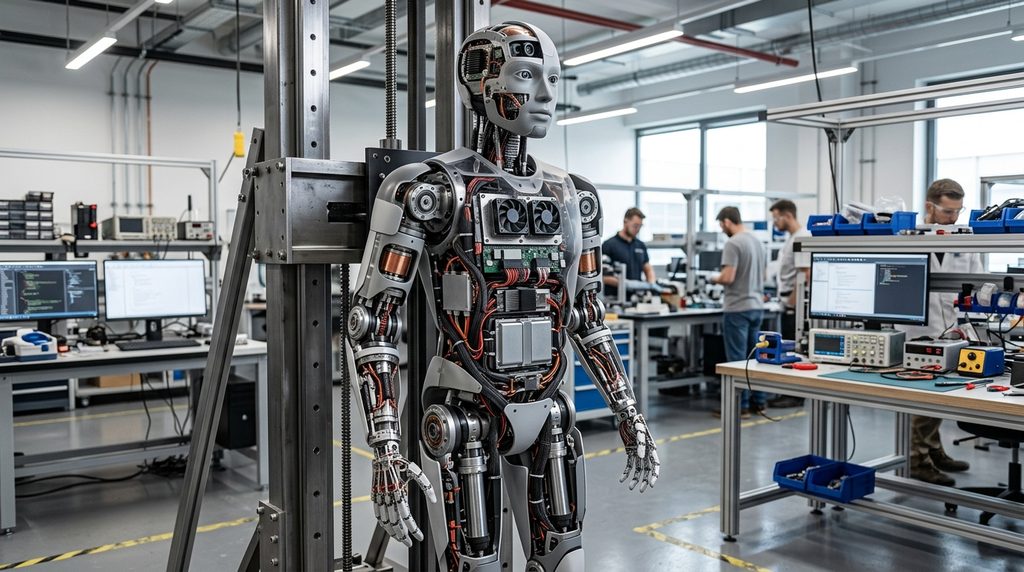
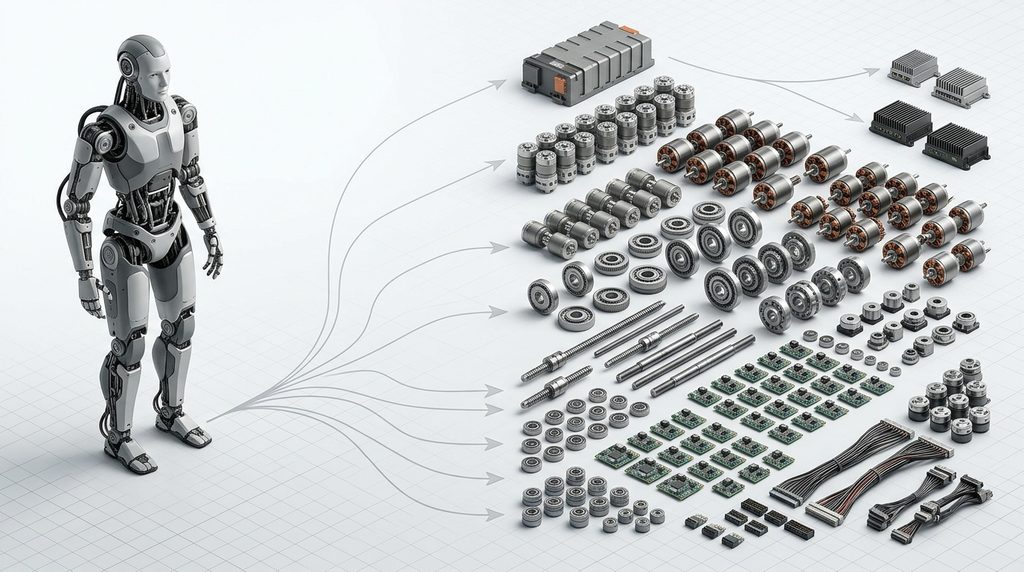
ヒューマノイドロボットが量産されるとき、最も需要が増えやすいのは「完成機1台に1個使う部品」ではなく、関節数に比例して何十個も繰り返し搭載されるアクチュエータ系の部品です。
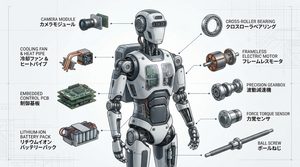
具体的には、モーター、減速機またはスクリュー、エンコーダー、ベアリング、モータードライバー、パワー半導体、力・トルクセンサーなどです。
Unitree G1は仕様によって23~43の関節モーターを持ち、R1系も20~40自由度です。
つまり完成機が1万台生産されるとしても、部品市場では「1万個」ではなく「数十万軸」の需要として見る必要があります。
さらに高機能なロボットハンドが標準化されれば、小型モーター、軸受、力覚・触覚センサー、配線・コネクタの需要はもう一段増える可能性があります。
この記事ではヒューマノイド1台を分解し、数量、BOM金額、供給制約の3つの視点から「何が最も増えるのか」を整理します。
最初に結論:最も増えるのは「関節1軸ごとに必要になる部品」
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイドで最も注目すべきなのは、単一部品としての「減速機」や「電池」ではありません。
関節1軸を動かすためのアクチュエータ・チェーン全体です。
一般的な関節では、
モーター
↓
減速機またはスクリュー
↓
ベアリング
↓
エンコーダー
↓
モータードライバー
↓
パワー半導体
↓
温度・トルクなどのセンサー
が必要になります。
経済産業省も、ヒューマノイドの主要コンポーネントとして統合アクチュエータ、モーター、減速機、センサー、ベアリング、スクリュー、エンコーダー、バッテリー、組み込みPCなどを整理しています。
McKinseyの2026年分析では、アクチュエータがヒューマノイドのハードウェアBOMの40~60%を占めるとの推計が示されています。
センサー・認識は10~20%、演算・制御は10~15%、構造部品と電池はそれぞれ5~10%という整理です。
Schaefflerも2026年2月の資料で、直動・回転アクチュエータを合わせてヒューマノイドBOMコストのおよそ50%を占めるとの見方を示しています。
もちろん、これらは全機種共通の固定比率ではありません。
重要なのは、
「ヒューマノイドのコストと部品点数の中心が、身体を動かす関節周辺にある」
という構造です。
部品ごとの増え方を先に整理
| 部品・モジュール | 1台当たりの増え方 | 数量倍率 | 金額への影響 | 注意点 |
|---|---|---|---|---|
| モーター | 動力関節ごと | 非常に大きい | 大 | 自由度増加にほぼ連動 |
| 減速機 | 回転アクチュエータごと | 大 | 大 | 全関節が減速機方式とは限らない |
| スクリュー | 直動アクチュエータごと | 大 | 大 | 減速機と一部競合する |
| エンコーダー | 制御軸ごと | 非常に大きい | 中 | 二重化される設計もある |
| ベアリング | 関節・モーター・ハンド内 | 非常に大きい | 中 | 部品点数では有力 |
| モータードライバー | 駆動軸ごと | 大 | 中~大 | 半導体需要へ波及 |
| 力・トルクセンサー | 関節・手・足など | 機種差大 | 大 | 高機能機で増えやすい |
| 触覚センサー | 主にハンド | 機種差大 | 大 | 高機能ハンドで急増 |
| 電池 | 主に1台1システム | 小 | 中~大 | 容量・交換方式の影響が大きい |
| AI演算モジュール | 主に中央演算 | 小 | 大 | 単価は高くても数量倍率は低い |
| ハーネス・コネクタ | 各関節・センサー間 | 大 | 小~中 | 屈曲・振動・小型化要求が高い |
「最も増える」を単純な売上高だけで判断すると見誤ります。
数量、単価、採用範囲の3つを分けて見る必要があります。
ヒューマノイド1台を部品需要に分解する
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
実際の市販・開発機を見ると、「1台=数十の駆動軸」という構造がすでに確認できます。
Unitree G1の標準モデルは23自由度、EDU版では23~43自由度です。
メーカー自身も23~43 joint motorsと説明しています。
より低価格なUnitree R1シリーズでも、R1 AIRは20、R1は26、R1 EDUは26~40自由度とされています。
公式仕様ではこれを「自由度(関節電機数)」として示しています。
この時点で、完成機市場と部品市場の見方が変わります。
例えば分析用の単純な仮定として、
1台30駆動軸
と置いてみます。
| 年間完成機生産台数 | 30軸と仮定した場合の駆動軸数 |
|---|---|
| 1,000台 | 30,000軸 |
| 10,000台 | 300,000軸 |
| 100,000台 | 3,000,000軸 |
これは市場予測ではありません。
「完成機台数をそのまま部品市場の個数として見てはいけない」という数量モデルです。
年産1万台の完成機市場でも、30軸なら年間30万軸分のモーター制御系が必要になります。
もしハンド内部の駆動まで増えれば、さらに数字は膨らみます。
Figureの量産実績を見るとアクチュエータの数量倍率が分かる
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
完成機よりアクチュエータの生産個数が大きくなることは、実際の量産立ち上げからも確認できます。
Figureは2026年4月、Figure 03の生産について、350台超のロボット生産・出荷実績を公表しています。
同じ生産立ち上げの中で、10種類を超えるSKUのアクチュエータを9,000個超製造し、バッテリーパックは500個超を出荷したと説明しています。
注意したいのは、9,000個を350台で割って「1台当たり○個」と断定できないことです。
アクチュエータ在庫、生産タイミング、予備品などが一致しているとは限らないからです。
それでも、
完成機
<
バッテリーパック
<
多数のアクチュエータ
という生産数量の構造を見るには有用です。
完成機メーカーの生産台数ニュースを見るときは、そこから先にある「何軸分の部品が動くか」を考える必要があります。
モーターは最も素直に「台数×自由度」で増える
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
数量面で最初に注目すべき部品の一つがモーターです。
Unitree R1では、関節モーターとして低慣性・高速の内転子永久磁石同期モーターを採用していることが公式仕様に記載されています。
G1でも低慣性・高速の内転子PMSMが記載されています。
つまり30自由度の機体であれば、概念上は30軸前後のモーター需要が発生します。
もちろん、ハンドのワイヤ駆動や1モーターで複数関節を動かす構造などもあるため、自由度とモーター数が必ず1対1とは限りません。
それでも、完成機台数より一桁以上大きな数量になる可能性が高い部品です。
モーター需要からさらに何が増えるか
モーターが増えると、完成モーターだけが売れるわけではありません。
- 永久磁石
- 銅線
- 電磁鋼板
- ステータ・ロータ
- シャフト
- ベアリング
- 絶縁材料
- 接着剤
- 巻線設備
- バランス測定
- モーター試験装置
まで需要が波及します。
Nidecは現在、ヒューマノイド向けとしてフレームレスモーター、遊星減速機、波動歯車減速機、センサー一体型減速機、トルクセンサーなどを公式に展開しています。
営業側では、完成機メーカーだけでなく、アクチュエータメーカーを営業先として見ることが重要です。
減速機とスクリューは「どちらが増えるか」ではなく関節方式を見る
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
「ヒューマノイドが増えれば減速機が大量に売れる」
という考え方は半分正しく、半分注意が必要です。
回転式の関節では、
モーター
+
減速機
の組み合わせが中心になります。
一方、直動アクチュエータでは、
モーター
+
スクリュー
+
直動案内部品
などで回転運動を直線運動へ変換します。
したがって、同じヒューマノイド市場でも設計方式によって、
波動歯車
サイクロイド
遊星減速機
ボールねじ
遊星ローラースクリュー
リニアガイド
の需要配分は変わります。
経済産業省の資料でも、ヒューマノイドの優先分析対象として波動歯車、サイクロイド減速機、ボールねじ、クロスローラーベアリングなどが挙げられています。
またMcKinseyは、アクチュエータ内部のコスト構成について、ギアボックスが30~50%を占め得るとの分析を示しています。
ここから営業・事業企画で重要になるのは、「ヒューマノイド市場規模」ではありません。
採用予定機種について、
- 回転軸は何軸か
- 直動軸は何軸か
- 減速方式は何か
- どこまでアクチュエータを一体化するか
を確認することです。
同じ完成機10万台でも、この構成次第で減速機とスクリューの市場は大きく変わります。
ロボットハンドは本体以上に部品点数が膨らむ可能性がある
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイドで今後特に注意したいのが「手」です。
歩くだけのヒューマノイドと、人と同じように工具や部品を扱うヒューマノイドではBOMが大きく違います。
Unitree G1でも標準構成と高自由度構成で関節数に大きな幅があり、三指デクスタラスハンドや触覚センサーは構成によって追加されます。
R1でもデクスタラスハンドはEDU版のオプションです。
つまりヒューマノイドの部品市場を見る際には、
「ロボット台数」
だけでなく、
「高自由度ハンドの標準装備率」
を追う必要があります。
1つのハンドだけで11アクチュエータ、85個の小型軸受という例
MinebeaMitsumiが公開しているヒューマノイド向けロボットハンドでは、1つのハンドに11個のアクチュエータと85個の小型・ミニチュアボールベアリングを使用しています。
同社は駆動ユニットをHarmonic Drive Systemsと共同開発したと説明しています。
これは全ヒューマノイドに共通する部品点数ではありません。
しかし、非常に重要な示唆があります。
高性能ハンドが標準装備されれば、
- 小型モーター
- 小型減速機
- ミニチュアベアリング
- エンコーダー
- 力覚センサー
- 触覚センサー
- ワイヤ・腱機構
- FPC
- 超小型コネクタ
- 精密成形品
の需要が、本体関節とは別に発生します。
ヒューマノイド部品市場を予測するとき、完成機台数だけを追うと、この「手の部品点数」を見落とします。
センサーは数量だけでなく高付加価値化を見る
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
センサーは「何個使うか」を一つの数字にするのが難しい部品です。
ヒューマノイドには、
- カメラ
- 深度センサー
- LiDAR
- IMU
- エンコーダー
- トルクセンサー
- 6軸力覚センサー
- 触覚センサー
- 温度センサー
- 電流センサー
など、目的が異なるセンサーが使われます。
経済産業省のTesla Optimusをベンチマークとした試算では、センサー37.0%、モーター20.3%、スクリュー20.2%、減速機12.6%などというBOMコスト推計が示されています。
ただし、これは特定モデルを基準にした推計です。
McKinseyのより広い整理ではセンシング・認識系はBOMの10~20%とされており、設計によって推計値に大きな差があります。
そのため「センサーがBOMの37%」と全ヒューマノイドへ一般化するのは適切ではありません。
重要なのは、AIによって認識と接触制御が高度になるほどセンサーの種類と性能要求が上がることです。
TDKは2026年7月、LG InnotekとフィジカルAI分野で戦略的提携し、ヒューマノイド向け次世代ビジョンセンシングモジュールと触覚センシングモジュールの共同開発を進めると発表しています。
さらにTDKは2026年10月、6軸IMUと3軸TMR磁気センサーを組み合わせた9軸PositionSenseをヒューマノイドなどの用途として位置付けています。
数量だけでなく、
精度
↓
小型化
↓
キャリブレーション
↓
センサーフュージョン
↓
機能安全
まで含めて付加価値を見る必要があります。
半導体はAIチップだけでなく全身の関節へ分散する
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
「ヒューマノイド向け半導体」と聞くとGPUやAIプロセッサへ目が向きます。
しかし製造業の部品需要として見るなら、それだけではありません。
ヒューマノイドは全身のモーターをリアルタイムに制御する必要があります。
そのため、
中央AI演算
↓
リアルタイム制御
↓
関節制御
↓
モータードライバー
↓
パワーデバイス
↓
電流・位置検出
という分散構造になります。
Renesasのヒューマノイド向けシステム提案でも、モーター制御、ナビゲーション、システム演算、電源を別々の重要領域として扱っています。
同社は多軸・サーボモーター制御、直動・回転ジョイント向けFET、MCU、MPU、センサー、BMSなどをヒューマノイド向けの構成要素として示しています。
したがって半導体需要は、
「ロボット1台にAIチップ1個」
だけではありません。
駆動軸が増えることで、
- MCU
- ゲートドライバー
- FET
- 電源IC
- 電流センサー
- 通信IC
- エンコーダー用IC
なども増える可能性があります。
ここは基板メーカー、EMS、電子部品商社にとって重要な領域です。
電池は重要だが「数量倍率」では最大ではない
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイドにとってバッテリーは不可欠です。
しかし「1台当たり何個増えるか」という数量倍率では、関節部品ほど大きくありません。
バッテリーは基本的にロボット全体の電源システムであり、1関節ごとに1パック必要になるわけではないからです。
McKinseyは電池モジュールをヒューマノイドBOMの5~10%程度と分析しています。
Figure 03では2.3kWhのバッテリーで最大性能時5時間の稼働、2kW急速充電、アクティブ冷却を実現するとしています。
完成機1台に対する数量倍率が低いとしても、
- リチウムイオンセル
- BMS
- FET
- ヒューズ
- コンタクタ
- 温度センサー
- バスバー
- コネクタ
- 熱対策部材
- ケース
- 充放電検査設備
まで含めれば、関連市場は広がります。
さらに将来、交換式バッテリー、予備パック、急速充電設備が普及すれば、「ロボット1台=バッテリー1個」という単純な関係から外れる可能性があります。
ただし現時点で業界共通の方式が決まっているわけではありません。
ハーネス・コネクタはBOM比率が小さくても量産で重要になる
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイドの関節数が増えると、忘れてはいけないのが配線です。
各関節へ、
電力
制御信号
センサー信号
高速データ
を届ける必要があります。
Unitree R1は公式仕様で「中空走線+内部配線」を採用していることを明らかにしています。
さらに関節には複数エンコーダーが使われています。
G1のハンド交換マニュアルでも、実際に信号線の取り回しやケーブルを圧迫しないよう注意する記述が確認できます。
つまりハーネスは単なる「電線」ではありません。
- 狭い関節内部を通る
- 繰り返し曲げられる
- 振動を受ける
- 小型・軽量化が必要
- 電力と高速通信を同時に扱う
- メンテナンス時には着脱性も必要
という条件があります。
ヒューマノイド市場向けでは、Molexも2026年に電源と信号を組み合わせたMiniMixハイブリッドコネクタを発表するなど、ロボットの高密度接続を意識した製品開発が進んでいます。
ここでは金額比率だけでは市場機会を判断できません。
量産時には、
断線
接触不良
組立性
配線スペース
EMI
保守性
が生産歩留まりや信頼性へ直接影響します。
コネクタ、FPC、フレキシブルケーブル、ケーブルアセンブリ、端子、圧着設備などまで見る必要があります。
「何が最も増えるか」は3つの軸で答えが変わる
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ここまでを整理すると、「最も増える部品」は一つに決めるべきではありません。
数量倍率で見る
最も強いのは、
モーター
エンコーダー
ベアリング
ドライバー
配線・接続部品
など、各関節で繰り返される部品です。
BOM金額で見る
中心は、
アクチュエータ
モーター
減速機・スクリュー
センサー
です。
McKinseyやSchaefflerの分析でも、アクチュエータ周辺がBOMの大きな部分を占めるとの見方が示されています。
供給制約で見る
量産で注意したいのは、
- 高精度減速機
- 高性能スクリュー
- 高トルク密度モーター
- エンコーダー
- 力・トルクセンサー
- 触覚センサー
- 小型精密軸受
などです。
ただし供給制約は量産投資によって変化します。
現在の不足が2030年にも不足するとは限りません。
完成機10万台なら部品市場はどう見えるか
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ここで仮想的なモデルを作ります。
これは将来市場予測ではなく、営業規模感を確認するための計算例です。
仮に、
年間生産10万台
1台30駆動軸
とすると、
30 × 100,000
=
300万駆動軸
です。
単純化すれば、年間300万軸に対して、
約300万個規模のモーター
約300万系統のモーター制御
約300万系統の位置検出
という需要が発生し得ます。
しかし減速機は「300万個」とは限りません。
その一部が直動式なら、需要はスクリュー系へ移ります。
さらに両手に、MinebeaMitsumiの公開例と同程度のハンドを2つ搭載する仮定なら、ハンドだけでも完成機1台当たり22アクチュエータと170個の小型軸受です。
当然、これは特定の公開ハンド構成を使った仮想計算で、一般的なヒューマノイドの標準値ではありません。
この計算から分かるのは、市場調査で追うべき数字が「完成機台数」だけではないということです。
材料まで下げると、さらに別の市場が見えてくる
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
アクチュエータが増えると、その上流材料も増えます。
モーター
モーター
↓
永久磁石
↓
磁石材料
モーター
↓
巻線
↓
銅
モーター
↓
ステータ
↓
電磁鋼板
という連鎖があります。
減速機・スクリュー
減速機
↓
高精度歯車・薄肉部品
↓
特殊鋼
↓
熱処理
↓
研削・仕上げ
スクリュー
↓
高精度ねじ加工
↓
熱処理
↓
研削
↓
表面処理
へ広がります。
センサー・半導体
センサー
↓
半導体素子
↓
基板
↓
受動部品
↓
FPC
↓
コネクタ
↓
実装・組立
となります。
「ヒューマノイド完成機を作っていないから自社に関係がない」とは限りません。
BOMを1階層ずつ上流へ戻すことで、自社が参加できる市場が見えてきます。
製造設備にも需要が波及する
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
部品需要が数十万個、数百万個へ増えれば、次に必要になるのは量産設備です。
例えばアクチュエータでは、
- モーター巻線
- 磁石挿入
- 圧入
- ベアリング組付け
- 減速機組立
- グリース塗布
- エンコーダー調整
- トルク測定
- 負荷試験
- EOL検査
などが必要になります。
ハンドでは、
- 微小部品組立
- ケーブル処理
- FPC実装
- センサー校正
- 力覚・触覚検査
が必要です。
バッテリーでは、
セル組立
↓
BMS
↓
絶縁
↓
充放電
↓
安全検査
へ広がります。
つまり、
ヒューマノイド市場
↓
完成機
↓
アクチュエータ
↓
部品
↓
材料
↓
製造設備
↓
検査設備
という順番で市場が発生します。
量産工場側の設備需要については、別記事「ロボット量産工場ができたら何を営業できる?」で工程別に整理しています。
日本企業の営業機会は完成機メーカーだけではない
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイド関連の営業先を「TeslaやUnitreeのような完成機メーカー」だけと考える必要はありません。
営業先は大きく、
完成機OEM
↓
アクチュエータメーカー
↓
ロボットハンドメーカー
↓
センサーモジュールメーカー
↓
モーター・減速機メーカー
↓
電子制御・基板メーカー
↓
部品加工メーカー
と分かれます。
Nidecはモーターから減速機、センサー、モジュールまでヒューマノイド向け製品群を明示しています。
MinebeaMitsumiも、ベアリング、モーター、センサー、コネクタ、ロボットハンドなどをヒューマノイド向けとして展開しています。
TDKは視覚・触覚センサー。
Renesasは演算、モーター制御、電源、BMS。
Molexは配線・接続です。
ただし、各社がヒューマノイド向け製品を展開していることと、特定OEMへの採用実績があることは別です。
公式発表されていない取引関係を推測して営業リストへ加えるべきではありません。
営業側は「台数」ではなく5つの質問をする
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイド関連案件を評価する際には、市場規模より先に次の5点を確認した方が実務的です。
1. 年間何台作るのか
試作100台と量産10万台では必要な生産方式が違います。
2. 何自由度なのか
同じ1万台でも20軸と40軸では、駆動系部品の需要がほぼ倍近く変わる可能性があります。
3. ハンドを標準装備するのか
高自由度ハンドの採用は、小型モーター、軸受、センサー、配線市場へ大きく影響します。
4. 回転式か直動式か
減速機なのか、スクリューなのか。
ここを確認しなければ、部品需要を読み違えます。
5. 内製か外注か
Figureはアクチュエータやバッテリーなど重要モジュールを自社工場で生産しています。
完成機市場が伸びても、完成機メーカーがモジュールを内製すれば、アクチュエータ完成品メーカーの外販市場は小さくなる可能性があります。
その一方で、モーター、ベアリング、半導体、センサーなど内部の個別部品調達は残ります。
「市場が伸びる=自社製品が売れる」ではありません。
調達側は性能だけでなく量産能力を見る
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイド市場では、試作品を作れることと数十万個を安定供給できることは別問題です。
調達担当者は、
- 月産能力
- 増産余地
- 歩留まり
- 設備能力
- 原材料調達
- 第二調達先
- トレーサビリティ
- 寿命データ
- 落下・衝撃耐性
- 屈曲寿命
- 校正工程
- 品質保証体制
まで確認する必要があります。
特にヒューマノイドは転倒や衝突が起こり得るため、単純な定格性能だけでは選定できません。
高精度と量産性を同時に求められる部品ほど、サプライチェーン上の重要度が上がります。
今後の部品需要を見るなら、この8指標を追う
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイドニュースを見る際には、完成機の発表台数だけでは不十分です。
以下の指標を追うと部品需要を読みやすくなります。
| 指標 | 分かること |
|---|---|
| 年間生産台数 | 完成機市場の基礎数量 |
| 1台当たり自由度 | モーター・制御系需要 |
| 回転/直動軸の比率 | 減速機とスクリューの需要配分 |
| ハンド自由度 | 小型部品・触覚センサー需要 |
| アクチュエータ内製率 | 外販市場の大きさ |
| センサー搭載方式 | 高付加価値センサー需要 |
| バッテリー交換・充電方式 | 電池・充電インフラ需要 |
| ハーネス方式 | ケーブル・コネクタ需要 |
特に重要なのは、
完成機台数
×
自由度
×
外販率
です。
これを見れば、単なる「ヒューマノイド市場○兆円」という数字より、自社に近い市場を推定しやすくなります。
FAQ
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイドで最も増える部品は減速機ですか?
減速機だけとは言えません。
数量面ではモーター、エンコーダー、ベアリング、ドライバーなどを含む関節アクチュエータ全体が大きく増えます。
また直動アクチュエータが採用されれば、減速機ではなくスクリュー系部品へ需要が移ります。
ヒューマノイド1台にはモーターが何個必要ですか?
機種によって異なります。
Unitree G1は23~43関節モーター、R1シリーズは20~40自由度です。
さらにデクスタラスハンド内部へ小型アクチュエータを追加する機種もあります。
センサーはヒューマノイドで大きな市場になりますか?
大きな候補です。
環境認識だけでなく、姿勢、位置、トルク、接触、触覚など多くのセンシングが必要になります。
ただしセンサーの種類・搭載数は機種による差が大きく、単一の「1台○個」という数字で見るのは適していません。
バッテリー需要はモーターほど増えませんか?
数量倍率では通常モーターより小さくなります。
バッテリーパックはロボット全体のサブシステムですが、モーターは多数の関節ごとに必要だからです。
一方、バッテリーは高出力、安全性、急速充電、熱対策などで高い付加価値が発生します。
ヒューマノイドではどんな半導体が増えますか?
AIプロセッサだけではありません。
MCU、モータードライバー、FET、電源IC、BMS、通信IC、エンコーダーやセンサー関連ICなど、全身の制御・電源系へ需要が広がる可能性があります。
ハーネスやコネクタにも商機がありますか?
あります。
関節、センサー、ハンドへ電力とデータを送る必要があるためです。
特に狭い空間での配線、繰り返し屈曲、振動、高速通信、小型化が要求されるため、一般的な配線より技術要求が高くなる可能性があります。
日本企業はどの領域を狙いやすいですか?
モーター、精密減速機、ベアリング、センシング、電子部品、半導体、コネクタ、精密加工、製造・検査設備などが候補です。
ただし完成機市場の成長率だけで判断せず、採用方式、内製率、量産能力、中国サプライヤーとの価格競争まで確認する必要があります。
まとめ
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
ヒューマノイドロボットが普及したとき、「何の部品が最も増えるか」は一つの部品名だけでは答えられません。
覚えておきたいのは次の4点です。
- 数量倍率が大きいのは、関節数に比例するモーター、エンコーダー、ベアリング、ドライバーなど
- BOM金額ではアクチュエータ、モーター、減速機・スクリュー、センサーの影響が大きい
- デクスタラスハンドが標準化すると、小型アクチュエータ、軸受、触覚・力覚センサーの需要がさらに増える
- 電池やAI演算は重要だが、関節部品ほど「1台当たりの個数」が増えるわけではない
したがって、ヒューマノイド市場を見るときは、
市場規模
↓
完成機台数
↓
自由度
↓
アクチュエータ数
↓
構成部品
↓
材料
↓
製造設備
まで下げて考える必要があります。
自社製品がこのどの階層に入り、1台当たり何個使われ、どの企業が設計を握り、どこが量産するのか。
ここまで確認できれば、「ヒューマノイド市場が伸びるらしい」というニュースを、実際の営業・調達判断へ変えられます。
さらに日本企業の勝ち筋・営業先まで調べたい方へ
この記事を読んだ方におすすめの市場調査レポート
基板実装・EMS・電子部品の営業、調達、市場調査に使える資料を紹介します。
この記事では「1台のヒューマノイドから何の部品需要が増えるか」に絞りました。
さらに、フィジカルAIを「知覚、頭脳、駆動、電源、素材」に分解して、日本企業が強い部品・弱い部品、調達リスク、代替困難性まで確認したい方向けに、製造業サプライチェーン研究所では「フィジカルAIで日本が【勝つ部品・負ける部品】レポート」を公開しています。
39ページ、図表6点、出典45件を収録した調査レポートです。
また「実際にどの国内企業へ営業・調達できるのか」まで落としたい場合は、Unitree G1相当の人型ロボットを国内サプライチェーンで組むという前提で、105社・105拠点を整理したExcel付き企業リストがあります。
ハーネス・コネクタ領域を個別に調べる場合は、日本のコネクタ産業2027-2030レポートで50企業・63国内拠点を整理しています。

コメント